200+ câu Trắc nghiệm Điều khiển số có đáp án - Phần 9
18 câu hỏi
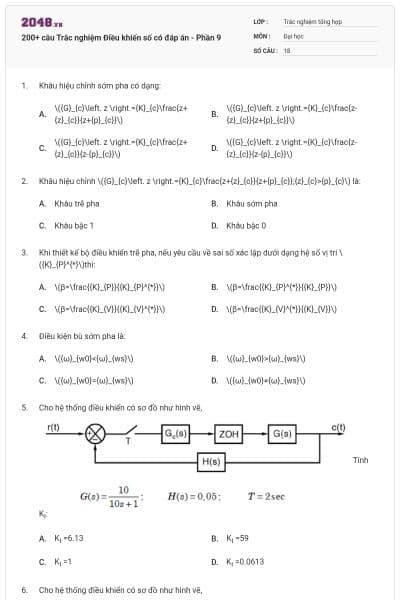
\({G}_{c}\left. z \right.={K}_{c}\frac{z+{z}_{c}}{z+{p}_{c}}\)
\({G}_{c}\left. z \right.={K}_{c}\frac{z-{z}_{c}}{z+{p}_{c}}\)
\({G}_{c}\left. z \right.={K}_{c}\frac{z+{z}_{c}}{z-{p}_{c}}\)
\({G}_{c}\left. z \right.={K}_{c}\frac{z-{z}_{c}}{z-{p}_{c}}\)
Chọn đáp án A.
Khâu trễ pha
Khâu sớm pha
Khâu bậc 1
Khâu bậc 0
Chọn đáp án A.
\(β=\frac{{K}_{P}}{{K}_{P}^{*}}\)
\(β=\frac{{K}_{P}^{*}}{{K}_{P}}\)
\(β=\frac{{K}_{V}}{{K}_{V}^{*}}\)
\(β=\frac{{K}_{V}^{*}}{{K}_{V}}\)
Chọn đáp án A.
\({ω}_{w0}<{ω}_{ws}\)
\({ω}_{w0}>{ω}_{ws}\)
\({ω}_{w0}={ω}_{ws}\)
\({ω}_{w0}≠{ω}_{ws}\)
Chọn đáp án A.
Cho hệ thống điều khiển có sơ đồ như hình vẽ,  Tính KI:
KI =6.13
KI =59
KI =1
KI =0.0613
Chọn đáp án A.
Cho hệ thống điều khiển có sơ đồ như hình vẽ,  thiết kế khâu hiệu chỉnh \({G}_{c}\left. z \right.\)để hệ thống có cặp cực phức với ξ = 0.707, ωn = 2 (rad/s) và sai số xác lập đối với tín hiệu vào là hàm nấc đơn vị bằng 0:
\({G}_{c}\left. z \right.=15.09+6.13\frac{z+1}{z-1}\)
\({G}_{c}\left. z \right.=15.09-6.13\frac{z+1}{z-1}\)
\({G}_{c}\left. z \right.=-15.09-6.13\frac{z+1}{z-1}\)
\({G}_{c}\left. z \right.=-15.09-613\frac{z+1}{z-1}\)
Chọn đáp án A.
Nguyên tắc 1
Nguyên tắc 2
Nguyên tắc 3
Nguyên tắc 4
Chọn đáp án A.
Cho hệ thống rời rạc như hình vẽ,

với \({A}_{d}≅\left[ 10.31600.368 \right];{B}_{d}≅\left[ 0.0920.316 \right];{C}_{d}≅\left[ 100 \right]\). Hãy tính K sao cho hệ kín có cặp cực phức với ξ = 0.707, ωn = 10 (rad/s):
K ≈ =[3.12, 1.047]
K ≈ = [1, 0]
K ≈ =[0, 1]
K ≈ =[12, 47]
Chọn đáp án A.
Cho hệ thống rời rạc như hình vẽ,  tính K = [k1 k2] sao cho hệ kín có cặp cực phức với ξ = 0.5, ωn = 8 rad/s:
K ≈= [4.805 8.958]
K ≈= [1 0]
K ≈= [0 1]
K ≈= [12 47]
Chọn đáp án A.

Học thông minh hơn mỗi ngày
Xem toàn bộ 18 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
Cho động cơ servo có sơ đồ cấu trúc như hình vẽ, giả thiết hàm truyền của thiết bị điều khiển là G(s) =\(\frac{1}{s(s+1)(0,5s+1)}\), với độ dự trữ pha 55° và hệ số khuếch đại một chiều của bộ bù sớm pha.  Hàm truyền của bộ điều khiển số là:
\(D\left. z \right.=\frac{6.539(z - 0.9170)}{z-0.8106}\)
\(D\left. z \right.=\frac{6.539(z+ 0.9170)}{z-0.8106}\)
\(D\left. z \right.=\frac{6.539(z - 0.9170)}{z+0.8106}\)
\(D\left. z \right.=\frac{6.539(z+ 0.9170)}{z+0.8106}\)
Chọn đáp án A.
Cho động cơ servo có sơ đồ cấu trúc như hình vẽ, giả thiết hàm truyền của thiết bị điều khiển là G(s) =\(\frac{1}{s(s+1)(0,5s+1)}\). Hằng số thời gian nhanh nhất bằng 0.5 s nên chọn chu kỳ lấy mẫu T =\(\frac{T}{10}\). (Hằng số thời gian nhanh nhất)\(=T=\frac{1}{10}0.5=0,05(s)\).  Hàm truyền của bộ điều khiển số là:
\(D\left. z \right.=\frac{0.3891(z-0.3884)}{z-0.9993}\)
\(D\left. z \right.=\frac{0.3891(z-0.3884)}{z+0.9993}\)
\(D\left. z \right.=\frac{6.539(z-0.9170)}{z+0.8106}\)
\(D\left. z \right.=\frac{6.539(z+0.9170)}{z+0.8106}\)
Chọn đáp án A.
Thiết kế PID số để điều khiển đối tượng có hàm số truyền như hình, sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PI thì: 
Ks = 0.439
Ks = 0.00398
Ks = -0.439
Ks = 0.00839
Chọn đáp án A.
Thiết kế PID số để điều khiển đối tượng có hàm số truyền như hình, sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PID thì: 
KI = 0.004
KI = 0.00398
KI = 0.439
KI = 0.00839
Chọn đáp án A.
Thiết kế PID số để điều khiển đối tượng có hàm số truyền cho trong hình, với sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PI thì: 
KI= 0.00398
KI= 0.004
KI= 0.439
KI= 0.00839
Chọn đáp án B.
Thiết kế PID số để điều khiển đối tượng có hàm số truyền cho trong hình, với sai số xác lập đối với RAMP = 0.5, độ dự trữ pha = 550, dùng PI thì: 
KD = 1.345
KD = 0.004
KD = 0.439
KD = 0.00839
Chọn đáp án B.
Bước 1
Bước 2
Bước 3
Bước 4
Chọn đáp án A.
Bước 2
Bước 3
Bước 4
Bước 1
Chọn đáp án A.
\({Φ}^{*}=- 180°+\sum_{i=1}^{n} arg({z}^{*}-{p}_{i})+\sum_{i=1}^{m} arg({z}^{*}-{z}_{i})\)
\({Φ}^{*}=- 180°-\sum_{i=1}^{n} arg({z}^{*}-{p}_{i})+\sum_{i=1}^{m} arg({z}^{*}-{z}_{i})\)
\({Φ}^{*}=180°+\sum_{i=1}^{n} arg({z}^{*}-{p}_{i})+\sum_{i=1}^{m} arg({z}^{*}-{z}_{i})\)
\({Φ}^{*}=- 180°+\sum_{i=1}^{n} arg\left. {z}^{*}-{p}_{i} \right.-\sum_{i=1}^{m} arg({z}^{*}-{z}_{i})\)
Chọn đáp án A.
Bạn có thích hoạt động này không?
Hãy lưu hoặc chia sẻ nội dung này đến mọi người.
Gợi ý cho bạn

Ý tưởng của bạn, bài học của bạn
Tự thiết kế đề thi, bài giảng hoặc flashcard theo cách riêng.
Học liệu phổ biến Trắc nghiệm tổng hợp
Trắc nghiệm tổng hợp
Bài tập vừa sức, đúng lớp
Chọn nội dung phù hợp và tạo hoạt động cho lớp của bạn.