200+ câu Trắc nghiệm Điều khiển số có đáp án - Phần 5
30 câu hỏi
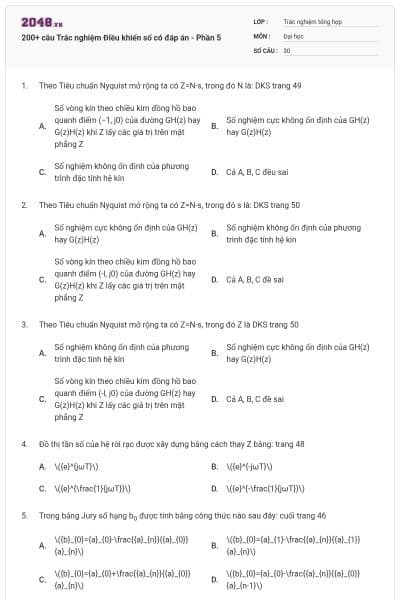
Số vòng kín theo chiều kim đồng hồ bao quanh điểm (−1, j0) của đường GH(z) hay G(z)H(z) khi Z lấy các giá trị trên mặt phẳng Z
Số nghiệm cực không ổn định của GH(z) hay G(z)H(z)
Số nghiệm không ổn định của phương trình đặc tính hệ kín
Cả A, B, C đều sai
Chọn đáp án A.
Số nghiệm cực không ổn định của GH(z) hay G(z)H(z)
Số nghiệm không ổn định của phương trình đặc tính hệ kín
Số vòng kín theo chiều kim đồng hồ bao quanh điểm (-l, j0) của đường GH(z) hay G(z)H(z) khi Z lấy các giá trị trên mặt phẳng Z
Cả A, B, C đề sai
Chọn đáp án A.
Số nghiệm không ổn định của phương trình đặc tính hệ kín
Số nghiệm cực không ổn định của GH(z) hay G(z)H(z)
Số vòng kín theo chiều kim đồng hồ bao quanh điểm (-l, j0) của đường GH(z) hay G(z)H(z) khi Z lấy các giá trị trên mặt phẳng Z
Cả A, B, C đề sai
Chọn đáp án A.
\({e}^{jωT}\)
\({e}^{-jωT}\)
\({e}^{\frac{1}{jωT}}\)
\({e}^{-\frac{1}{jωT}}\)
Chọn đáp án A.
\({b}_{0}={a}_{0}-\frac{{a}_{n}}{{a}_{0}}{a}_{n}\)
\({b}_{0}={a}_{1}-\frac{{a}_{n}}{{a}_{1}}{a}_{n}\)
\({b}_{0}={a}_{0}+\frac{{a}_{n}}{{a}_{0}}{a}_{n}\)
\({b}_{0}={a}_{0}-\frac{{a}_{n}}{{a}_{0}}{a}_{n-1}\)
Chọn đáp án A.
3
2
4
1
Chọn đáp án A.
Môđun < 1
Môđun >1
Môđun < 0
Môđun > 0
Chọn đáp án A.
\({a}_{n}y\left. k+n \right.+{a}_{n-1}\left. k+n-1 \right.+…+{a}_{0}y\left. k \right.-u(k)\)
\({a}_{n}y\left. k-n \right.+{a}_{n-1}\left. k-n-1 \right.+…+{a}_{0}y\left. k \right.-u(k)\)
\({a}_{n}y\left. k-n \right.+{a}_{n-1}\left. k+n+1 \right.-…-{a}_{0}y\left. k \right.-u(k)\)
\({a}_{n}y\left. k+n \right.+{a}_{n-1}\left. k+n+1 \right.+…+{a}_{0}y\left. k \right.+u(k)\)
Chọn đáp án A.
Cho hệ điều khiển số có sơ đồ cấu trúc như hình sau: trang 45 ĐKS Xét ổn định của hệ: 
Hệ ổn định
Hệ không ổn định
Hệ thống liên tục
Hệ thống bất biến
Chọn đáp án A.

Học thông minh hơn mỗi ngày
Xem toàn bộ 30 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
Hệ điều khiển số có sơ đồ cấu trúc như hình sau: trang 45 Phương trình đặc tính của hệ: 
\(1+\left. 1-2{e}^{-aT} \right.{Z}^{-1}=0\)
\(1+\left. 1-2{e}^{-aT} \right.Z=0\)
\(1+\left. 1-2{e}^{-aT} \right.{Z}^{-1}=0\)
Cả A, B, C đều sai
Chọn đáp án A.
Hệ rời rạc cho bởi sơ đồ khối: Phương trình đặc tính của hệ: DKTD hình 8.2 trang 277
\(1-GH\left. z \right.=0\)
\(1-GH\left. z \right.=1\)
\(1+GH\left. z \right.=1\)
\(1+GH\left. z \right.=0\)
Chọn đáp án A.
\(det\left. zI+{A}_{d} \right.=0\)
\(det\left. zI+{A}_{d} \right.=1\)
\(det\left. zI-{A}_{d} \right.=1\)
\(det\left. zI-{A}_{d} \right.=0\)
Chọn đáp án D.
\(z=\frac{ω+1}{ω-1}↔ω=\frac{z+1}{z-1}\)
\(z=\frac{ω+1}{ω-1}↔ω=-\frac{z+1}{z-1}\)
\(z=\frac{ω+1}{ω-1}↔ω=-\frac{-z-1}{z-1}\)
\(z=\frac{ω+1}{ω-1}↔ω=-\frac{-z+1}{z-1}\)
Chọn đáp án A.
\(11{ω}^{3}+11{ω}^{2}+13ω+5=0\)
\(11{ω}^{3}+11{ω}^{2}+13ω-5=0\)
\(11{ω}^{3}-11{ω}^{2}+13ω-5=0\)
\(11{ω}^{3}-11{ω}^{2}-13ω-5=0\)
Chọn đáp án A.
Hệ ổn định
Không ổn định
Hệ thống liên tục
Hệ thống bất biến
Chọn đáp án A.
\(\left| z \right|<1\)
\(\left| z \right|≤1\)
\(\left| z \right|≥1\)
\(\left| z \right|>1\)
Chọn đáp án A.
Số nhánh của quỹ đạo nghiệm số = bậc của phương trình đặc tính = số cực của G0(z) = n.
Số nhánh của quỹ đạo nghiệm số không = bậc của phương trình đặc tính = số cực của G0(z) = n.
Số nhánh của quỹ đạo nghiệm số = bậc của phương trình đặc tính không = số cực của G0(z) = N.
Tất cả đều sai
Chọn đáp án A.
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 285 LTĐK

Trong đó: \(G\left. s \right.=\frac{5K}{s(s+5)}\) Tính Kgh.
21.83
1
0
2
Chọn đáp án A.
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ:

Trong đó: \(G\left. s \right.=\frac{5K}{s(s+5)}\) Phương trình đặc tính là: trang 283 LTĐK
\(1+K\frac{0.021z+0.018}{(z-1)(z-0.607)}=0\)
\(1-K\frac{0.021z+0.018}{(z-1)(z-0.607)}=0\)
\(1-K\frac{0.021z-0.018}{(z-1)(z-0.607)}=0\)
\(1+K\frac{0.021z+0.018}{(z+1)(z+0.607)}=0\)
Chọn đáp án A.
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 283 LTĐK

Trong đó: \(G\left. s \right.=\frac{5K}{s(s+5)}\) Các cực của hệ là:
p1 = 1; p2 = 0.607
p1 = -1; p2 = -0.607
p1 = -1; p2 = 0.607
p1 = 1; p2 = -0.607
Chọn đáp án A.
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ:

Trong đó: \(G\left. s \right.=\frac{5K}{s(s+5)}\) Phương trình trên có mấy giao điểm: trang 285 LTĐK
4
3
2
1
Chọn đáp án A.
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 283 gtdktd  Trong đó: \(G\left. s \right.=\frac{5K}{s(s+5)}\) Có mấy điều kiện để hệ thống ổn định?
4
3
2
1
Chọn đáp án B.
\(POT\left. \% \right.=\frac{{c}_{max}-{c}_{xl}}{{c}_{xl}}100\%\)
\(POT\left. \% \right.=\frac{{c}_{xl}-{c}_{max}}{{c}_{xl}}100\%\)c
\(POT\left. \% \right.=\frac{{c}_{xl}}{{c}_{xl}-{c}_{max}}100\%\)
\(POT\left. \% \right.=\frac{{c}_{xl}}{{c}_{max}-{c}_{xl}}100\%\)
Chọn đáp án A.
ξ = \(\frac{-lnr}{\sqrt[]{{(lnr)}^{2}+{φ}^{2}}}\)
ξ = \(-\frac{-lnr}{\sqrt[]{{(lnr)}^{2}+{φ}^{2}}}\)
ξ = \(-\frac{-lnr}{\sqrt[]{{\left. lnr \right.}^{2}+{φ}^{2}}}{ω}_{n}=-\frac{1}{T}\sqrt[]{{(lnr)}^{2}+{φ}^{2}}\)
ξ = \(\frac{lnr}{\sqrt[]{{(lnr)}^{2}-{φ}^{2}}}\)
Chọn đáp án A.
ωn = \(\frac{1}{T}\sqrt[]{{(lnr)}^{2}+{φ}^{2}}\)
ωn = \(-\frac{1}{T}\sqrt[]{{(lnr)}^{2}+{φ}^{2}}\)
ωn = \(-\frac{1}{T}\sqrt[]{{(lnr)}^{2}-{φ}^{2}}\)
ωn = \(-\frac{1}{T}\sqrt[]{{(\frac{lnr}{r})}^{2}-{φ}^{2}}\)
Chọn đáp án A.
exl = \(limk→∞e(k)=limz→1(1-{z}^{-1})E(z)\)
exl = \(limk→∞e(k)= -limz→1(1-{z}^{-1})E(z)\)
exl = \(limk→∞e(k)=limz→1(1+{z}^{-1})E(z)\)
exl = \(limk→∞e(k)=limz→1(1+{z}^{1})E(z)\)
Chọn đáp án A.
Sai số xác lập của sơ đồ sau là: trang 286 LTĐK
exl = \(limz→1\left. 1-{z}^{-1} \right.E\left. z \right.=limz→1\left. 1-{z}^{-1} \right.\frac{R(z)}{1+GH(z)}\)
exl = \(limz→1\left. 1-{z}^{-1} \right.E\left. z \right.=limz→1\left. 1-{z}^{-1} \right.\frac{R(z)}{1-GH(z)}\)
exl = \(limz→1\left. 1-{z}^{-1} \right.E\left. z \right.=-limz→1\left. 1-{z}^{-1} \right.\frac{R(z)}{1-GH(z)}\)
exl = \(limz→1\left. 1-{z}^{-1} \right.E\left. z \right.=-limz→1\left. 1+{z}^{-1} \right.\frac{R(z)}{1+GH(z)}\)
Chọn đáp án A.
Sai số xác lập của sơ đồ sau đối với hàm nấc đơn vị là: trang 158 LTĐK
\({e}_{xl}=\frac{1}{1+{K}_{p}}với{K}_{p}=limz→1GH(z)\)
\({e}_{xl}=\frac{1}{1-{K}_{p}}với{K}_{p}=limz→1GH(z)\)
\({e}_{xl}=\frac{1}{1+{K}_{p}}với{K}_{p}=-limz→1GH(z)\)
\({e}_{xl}=\frac{1}{{K}_{p}}\)
Chọn đáp án A.
Sai số xác lập của sơ đồ sau đối với hàm dốc đơn vị: trang 287 LTĐK
\({e}_{xl}=\frac{1}{{K}_{v}}với{K}_{v}=\frac{1}{T}limz→1(1-{z}^{-1})\)
\({e}_{xl}=\frac{1}{{K}_{v}}với{K}_{v}=-\frac{1}{T}limz→1(1-{z}^{-1})\)
\({e}_{xl}=\frac{1}{{K}_{v}}với{K}_{v}=-\frac{1}{T}limz→1(1+{z}^{-1})\)
\({e}_{xl}=\frac{1}{{K}_{v}}với{K}_{v}=-\frac{1}{T}limz→1(1+z)\)
Chọn đáp án A.
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ: trang 288 LTĐK  Với G(s) =\(\frac{10}{(s+2)(s+3)}\); chu kỳ lấy mẫu T = 0.1(s). Hàm truyền kín của hệ là:
Gk(z) = \(\frac{0.042 z+ 0.036}{{z}^{2}-1.518 z+ 0.643}\)
Gk(z) = \(\frac{0.042 z- 0.036}{{z}^{2}-1.518 z+ 0.643}\)
Gk(z) = \(\frac{0.042 z- 0.036}{{z}^{2}-1.518 z - 0.643}\)
Gk(z) = \(\frac{0.042 z+ 0.036}{{z}^{2}+1.518 z+ 0.643}\)
Chọn đáp án A.
Bạn có thích hoạt động này không?
Hãy lưu hoặc chia sẻ nội dung này đến mọi người.
Gợi ý cho bạn

Ý tưởng của bạn, bài học của bạn
Tự thiết kế đề thi, bài giảng hoặc flashcard theo cách riêng.
Học liệu phổ biến Trắc nghiệm tổng hợp
Trắc nghiệm tổng hợp
Bài tập vừa sức, đúng lớp
Chọn nội dung phù hợp và tạo hoạt động cho lớp của bạn.