200+ câu Trắc nghiệm Điều khiển số có đáp án - Phần 7
29 câu hỏi
\({W}_{PID}=1,0499\frac{z-0,905}{z-1}\)
\({W}_{PID}=1,0499\frac{z+0,905}{z-1}\)
\({W}_{PID}=1,0499\frac{z-0,905}{z+1}\)
\({W}_{PID}=1,0499\frac{z+0,905}{z+1}\)
Chọn đáp án A.
Hệ điều khiển số có phương trình đặc tính z^3 - 1.1 z^2 + 0.01 z + 0.4 = 0 Hãy cho biết giá trị ? của bảng Jury trang 47 ĐKS
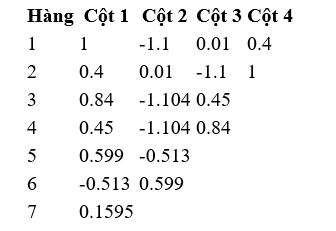
0.599
0.599
0.1292
0.1691
Chọn đáp án A.
Một tác động vào ta có thể chuyển trạng thái của hệ thống từ trạng thái ban đầu t₀ đến trạng thái cuối t₁ trong một thời gian hữu hạn
Một tác động ra ta có thể chuyển trạng thái của hệ thống từ trạng thái ban đầu t₀ đến trạng thái cuối t₁ trong một thời gian hữu hạn
Một tác động vào ta có thể chuyển trạng thái của hệ thống từ trạng thái ban đầu t₀ đến trạng thái cuối t₁ trong một thời gian vô hạn
Một tác động ra ta có thể chuyển trạng thái của hệ thống từ trạng thái ban đầu t₀ đến trạng thái cuối t₁ trong một thời gian vô hạn
Chọn đáp án A.
Các tọa độ đo được ở biến ra yᵢ của hệ, ta có thể khôi phục lại trạng thái x₁ trong khoảng thời gian hữu hạn
Các tọa độ đo được ở biến ra yᵢ của hệ, ta không thể khôi phục lại trạng thái x₁ trong khoảng thời gian hữu hạn
Các tọa độ đo được ở biến ra yᵢ của hệ, ta có thể khôi phục lại trạng thái x₁ trong khoảng thời gian vô hạn
Các tọa độ đo được ở biến ra yᵢ của hệ, ta không thể khôi phục lại trạng thái x₁ trong khoảng thời gian vô hạn
Chọn đáp án A.
Loại bỏ những điểm cực và điểm zero không mong muốn của hệ thống chưa hiệu chỉnh và thay vào đó là các cực và zero làm cho hệ thống có đáp ứng theo yêu cầu thiết kế
Không loại bỏ những điểm cực và điểm zero không mong muốn của hệ thống chưa hiệu chỉnh và thay vào đó là các cực và zero làm cho hệ thống có đáp ứng theo yêu cầu thiết kế
Loại bỏ những điểm cực và điểm zero không mong muốn của hệ thống hiệu chỉnh và thay vào đó là các cực và zero làm cho hệ thống có đáp ứng theo yêu cầu thiết kế
Tất cả A, B, C đều sai
Chọn đáp án A.
Hệ thống được gọi là quan sát được hoàn toàn khi và chỉ khi ma trận có hạng bằng n
Hệ thống được gọi là quan sát được hoàn toàn khi và chỉ khi ma trận có hạng bằng 2n
Hệ thống được gọi là quan sát được hoàn toàn khi và chỉ khi ma trận có hạng bằng n-1
Hệ thống được gọi là quan sát được hoàn toàn khi và chỉ khi ma trận có hạng bằng n-2
Chọn đáp án A.
Ma trận n × n
Ma trận (n-1) × n
Ma trận n × (n+1)
Ma trận n × (n-1)
Chọn đáp án A.
Hệ thống số được gọi là điều khiển được nếu ta tìm được vectơ điều khiển U(k) để chuyển hệ thống từ trạng thái ban đầu bất kỳ đến trạng thái cuối bất kỳ trong một khoảng thời gian giới hạn
Hệ thống số được gọi là điều khiển được nếu ta tìm được vectơ điều khiển U(k) để chuyển hệ thống từ trạng thái ban đầu bất kỳ đến trạng thái cuối bất kỳ trong một khoảng thời gian không giới hạn
Hệ thống số được gọi là không điều khiển được nếu ta tìm được vectơ điều khiển U(k) để chuyển hệ thống từ trạng thái ban đầu bất kỳ đến trạng thái cuối bất kỳ trong một khoảng thời gian giới hạn
Hệ thống số được gọi là điều khiển được nếu ta tìm được vectơ điều khiển U(k) để chuyển hệ thống từ trạng thái cuối bất kỳ đến trạng thái ban đầu bất kỳ trong một khoảng thời gian giới hạn
Chọn đáp án A.
Hệ thống số được gọi là quan sát được nếu theo các số liệu đã đo được ở đầu ra y(k) ta có thể xác định được trạng thái x(k) của nó
Hệ thống số được gọi là không quan sát được nếu theo các số liệu đã đo được ở đầu ra y(k) ta có thể xác định được trạng thái x(k) của nó
Hệ thống số được gọi là quan sát được nếu theo các số liệu đã đo được ở đầu ra y(k) ta không thể xác định được trạng thái x(k) của nó
Hệ thống số được gọi là quan sát được nếu theo các số liệu không đo được ở đầu ra y(k) ta có thể xác định được trạng thái x(k) của nó
Chọn đáp án A.

Học thông minh hơn mỗi ngày
Xem toàn bộ 29 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
4
3
5
2
Chọn đáp án A.
(1 - W(z)) và W(z)
(1 - W(z))
W(z)
Cả A, B, C đều sai
Chọn đáp án A.
Vì khi thay đổi một lượng nhỏ các thông số của D(z) đều làm cho G(z) có thể có cực hay zero nằm trên hay ngoài vòng tròn đơn vị
Vì khi thay đổi một lượng lớn các thông số của D(z) đều làm cho G(z) có thể có cực hay zero nằm trên hay ngoài vòng tròn đơn vị
Vì khi thay đổi một lượng nhỏ các thông số của D(z) đều làm cho G(z) có thể có cực hay zero nằm trên hoặc ngoài vòng tròn đơn vị
Vì khi thay đổi một lượng lớn các thông số của D(z) sẽ không làm cho G(z) có thể có cực hay zero nằm trên hay ngoài vòng tròn đơn vị
Chọn đáp án A.
\(-j\frac{{ω}_{0}}{2}→j\frac{{ω}_{0}}{2}\)
\(-j\frac{{ω}_{0}}{3}→j\frac{{ω}_{0}}{3}\)
\(-j\frac{{ω}_{0}}{2}→j{ω}_{0}\)
\(-j{ω}_{0}→j\frac{{ω}_{0}}{2}\)
Chọn đáp án A.
Chuyển D(z) sang D(ω) thông qua phép biến đổi: \(z=\frac{1+\frac{T}{2}ω}{1-\frac{T}{2}ω}\)
Chuyển D(ω) sang D(z) thông qua phép biến đổi: \(z=\frac{1+\frac{T}{2}ω}{1-\frac{T}{2}ω}\)
Chuyển D(z) sang D(ω) thông qua phép biến đổi: \(z=\frac{1-\frac{T}{2}ω}{1+\frac{T}{2}ω}\)
Chuyển D(ω) sang D(z) thông qua phép biến đổi: \(z=\frac{1-\frac{T}{2}ω}{1+\frac{T}{2}ω}\)
Chọn đáp án A.
Ta có bù trễ pha
Ta có bù sớm pha
Ta có bù liên tục
Ta có bù không liên tục
Chọn đáp án A.
Ta có bù sớm pha
Ta có bù trễ pha
Ta có bù liên tục
Ta có bù không liên tục
Chọn đáp án A.
Không ổn định
Ổn định
Cả A, B đều sai
Cả A, B đều đúng
Chọn đáp án A.
Lân cận -π nên ω₀ và ωws cần phải nhỏ hơn -ωπ
Lân cận π nên ω₀ và ωws cần phải nhỏ hơn -ωπ
Lân cận -π nên ω₀ và ωws cần phải nhỏ hơn ωπ
Lân cận -π nên ω₀ và ωws cần phải lớn hơn -ωπ
Chọn đáp án A.
Xác định ωw₁ sao cho góc pha của G(jω) xấp xỉ -1800 + Φm+50. Tại tần số này có độ dự trữ pha là Φm
Xác định ωw₁ sao cho góc pha của G(jω) xấp xỉ 1800 + Φm+50. Tại tần số này có độ dự trữ pha là Φm
Xác định ωw₁ sao cho góc pha của G(jω) xấp xỉ 1800 - Φm. Tại tần số này có độ dự trữ pha là Φm
Xác định ωw₁ sao cho góc pha của G(jω) xấp xỉ 1800 + Φm. Tại tần số này có độ dự trữ pha là Φm
Chọn đáp án A.
Có độ sớm pha cần thiết nhưng không kiểm soát được biên độ
Có độ sớm pha cần thiết, kiểm soát được biên độ
Có độ sớm pha không cần thiết nhưng không kiểm soát được biên độ
Cả A, B, C đều đúng
Chọn đáp án A.
Quá trình chọn và thử, vì sớm pha tạo sự ổn định ở miền tần số còn độ khuếch đại tạo sự bất ổn định
Quá trình chọn và thử, vì sớm pha tạo sự không ổn định ở miền tần số còn độ khuếch đại tạo sự bất ổn định
Quá trình chọn và thử, vì sớm pha tạo sự ổn định ở miền tần số còn độ khuếch đại tạo sự ổn định
Quá trình chọn hoặc thử, vì sớm pha tạo sự ổn định ở miền tần số còn độ khuếch đại tạo sự bất ổn định
Chọn đáp án A.
Gần như trùng nhau
Gần như không trùng nhau
Cách xa nhau
Cả A, B, C đều sai
Chọn đáp án A.
Cả hai bộ lọc PI & PD
Hai bộ lọc PI
Hai bộ lọc PD
Cả A, B, C đều sai
Chọn đáp án A.
Chu kỳ lấy mẫu T có thể thay đổi sau khi thiết kế xong nhưng KS, KI, KD vẫn không thay đổi
Chu kỳ lấy mẫu T không thể thay đổi sau khi thiết kế xong nhưng KS, KI, KD vẫn không thay đổi
Chu kỳ lấy mẫu T có thể thay đổi sau khi thiết kế xong nhưng KS, KI, KD vẫn thay đổi
Chu kỳ lấy mẫu T không thể thay đổi sau khi thiết kế xong nhưng KS, KI, KD vẫn thay đổi
Chọn đáp án A.
\({ω}_{wM}=\sqrt[]{{ω}_{w0}{ω}_{ws}}\)
\({ω}_{wM}=\sqrt[]{{ω}_{w0}-{ω}_{ws}}\)
\({ω}_{wM}=\sqrt[]{{ω}_{w0}+{ω}_{ws}}\)
\({ω}_{wM}=\sqrt[]{{ω}_{ws}-{ω}_{w0}}\)
Chọn đáp án A.
rank \(\left. \left[ BAB{A}^{2}B…{A}^{n-1}B \right] \right.=n\)
rank \(\left. \left[ BAB{A}^{2}B…{A}^{n-1}B \right] \right.≠n\)
rank \(\left. \left[ BAB{A}^{2}B…{A}^{n-1}B \right] \right.<n\)
rank \(\left. \left[ BAB{A}^{2}B…{A}^{n-1}B \right] \right.>n\)
Chọn đáp án A.
Hệ thống quan sát được hoàn toàn
Hệ thống quan sát không được hoàn toàn
Hệ thống quan sát bán hoàn toàn
Tất cả A, B, C đều sai
Chọn đáp án A.
rank N = 2
rank N = 3
rank N = 4
rank N = 5
Chọn đáp án A.
Phương pháp hữu hiệu để thiết kế hệ điều khiển số vì nó cho phép xác định trực tiếp hàm truyền D(z) của bộ điều khiển số
Phương pháp hữu hiệu để thiết kế hệ điều khiển số vì nó cho phép xác định gián tiếp hàm truyền D(z) của bộ điều khiển số
Phương pháp vô hiệu để thiết kế hệ điều khiển số vì nó cho phép xác định trực tiếp hàm truyền D(z) của bộ điều khiển số
Phương pháp vô hiệu để thiết kế hệ điều khiển số vì nó cho phép xác định gián tiếp hàm truyền D(z) của bộ điều khiển số
Chọn đáp án A.
Bạn có thích hoạt động này không?
Hãy lưu hoặc chia sẻ nội dung này đến mọi người.
Gợi ý cho bạn

Ý tưởng của bạn, bài học của bạn
Tự thiết kế đề thi, bài giảng hoặc flashcard theo cách riêng.
Học liệu phổ biến Trắc nghiệm tổng hợp
Trắc nghiệm tổng hợp
Bài tập vừa sức, đúng lớp
Chọn nội dung phù hợp và tạo hoạt động cho lớp của bạn.