200+ câu Trắc nghiệm Điều khiển số có đáp án - Phần 4
30 câu hỏi
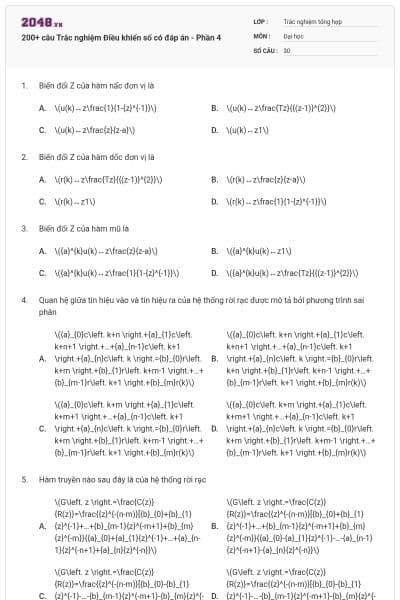
\(u(k)↔z\frac{1}{1-{z}^{-1}}\)
\(u(k)↔z\frac{Tz}{{(z-1)}^{2}}\)
\(u(k)↔z\frac{z}{z-a}\)
\(u(k)↔z1\)
Chọn đáp án A.
\(r(k)↔z\frac{Tz}{{(z-1)}^{2}}\)
\(r(k)↔z\frac{z}{z-a}\)
\(r(k)↔z1\)
\(r(k)↔z\frac{1}{1-{z}^{-1}}\)
Chọn đáp án D.
\({a}^{k}u(k)↔z\frac{z}{z-a}\)
\({a}^{k}u(k)↔z1\)
\({a}^{k}u(k)↔z\frac{1}{1-{z}^{-1}}\)
\({a}^{k}u(k)↔z\frac{Tz}{{(z-1)}^{2}}\)
Chọn đáp án A.
\({a}_{0}c\left. k+n \right.+{a}_{1}c\left. k+n+1 \right.+…+{a}_{n-1}c\left. k+1 \right.+{a}_{n}c\left. k \right.={b}_{0}r\left. k+m \right.+{b}_{1}r\left. k+m-1 \right.+…+{b}_{m-1}r\left. k+1 \right.+{b}_{m}r(k)\)
\({a}_{0}c\left. k+n \right.+{a}_{1}c\left. k+n+1 \right.+…+{a}_{n-1}c\left. k+1 \right.+{a}_{n}c\left. k \right.={b}_{0}r\left. k+n \right.+{b}_{1}r\left. k+n-1 \right.+…+{b}_{m-1}r\left. k+1 \right.+{b}_{m}r(k)\)
\({a}_{0}c\left. k+m \right.+{a}_{1}c\left. k+m+1 \right.+…+{a}_{n-1}c\left. k+1 \right.+{a}_{n}c\left. k \right.={b}_{0}r\left. k+m \right.+{b}_{1}r\left. k+m-1 \right.+…+{b}_{m-1}r\left. k+1 \right.+{b}_{m}r(k)\)
\({a}_{0}c\left. k+m \right.+{a}_{1}c\left. k+m+1 \right.+…+{a}_{n-1}c\left. k+1 \right.+{a}_{n}c\left. k \right.={b}_{0}r\left. k+m \right.+{b}_{1}r\left. k+m-1 \right.+…+{b}_{m-1}r\left. k+1 \right.+{b}_{m}r(k)\)
Chọn đáp án A.
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{{z}^{-(n-m)}[{b}_{0}+{b}_{1}{z}^{-1}+…+{b}_{m-1}{z}^{-m+1}+{b}_{m}{z}^{-m}}{{a}_{0}+{a}_{1}{z}^{-1}+…+{a}_{n-1}{z}^{-n+1}+{a}_{n}{z}^{-n}}\)
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{{z}^{-(n-m)}[{b}_{0}+{b}_{1}{z}^{-1}+…+{b}_{m-1}{z}^{-m+1}+{b}_{m}{z}^{-m}}{{a}_{0}-{a}_{1}{z}^{-1}-…-{a}_{n-1}{z}^{-n+1}-{a}_{n}{z}^{-n}}\)
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{{z}^{-(n-m)}[{b}_{0}-{b}_{1}{z}^{-1}-…-{b}_{m-1}{z}^{-m+1}-{b}_{m}{z}^{-m}}{{a}_{0}-{a}_{1}{z}^{-1}-…-{a}_{n-1}{z}^{-n+1}-{a}_{n}{z}^{-n}}\)
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{{z}^{-(n-m)}[{b}_{0}-{b}_{1}{z}^{-1}-…-{b}_{m-1}{z}^{-m+1}-{b}_{m}{z}^{-m}}{{a}_{0}+{a}_{1}{z}^{-1}+…+{a}_{n-1}{z}^{-n+1}+{a}_{n}{z}^{-n}}\)
Chọn đáp án A.
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{{z}^{-1}(2+{z}^{-2})}{1+2{z}^{-1}-5{z}^{-2}+3{z}^{-3}}\)
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{{z}^{-1}(2-{z}^{-2})}{1+2{z}^{-1}-5{z}^{-2}+3{z}^{-3}}\)
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{1}{1+2{z}^{1}-5{z}^{2}+3{z}^{3}}\)
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{{z}^{-1}}{1+2{z}^{1}-5{z}^{2}+3{z}^{3}}\)
Chọn đáp án A.
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{{z}^{-3}}{1+2{z}^{-1}+3{z}^{-3}}\)
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{{z}^{-1}(2+{z}^{-2})}{1+2{z}^{-1}-5{z}^{-2}+3{z}^{-3}}\)
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{1}{1+2{z}^{1}-5{z}^{2}+3{z}^{3}}\)
\(G\left. z \right.=\frac{C(z)}{R(z)}=\frac{{z}^{-1}(2+{z}^{-2})}{1+2{z}^{1}-5{z}^{2}+3{z}^{3}}\)
Chọn đáp án A.
\({A}_{d}≅\left[ 010001-2-2,5-0,5 \right]\)
\({A}_{d}≅\left[ 0100010,52,52 \right]\)
\({A}_{d}≅\left[ 01000122,50,5 \right]\)
\({A}_{d}≅\left[ 010001-4-5-1 \right]\)
Chọn đáp án A.
\({B}_{d}≅\left[ 001,5 \right]\)
\({B}_{d}≅\left[ 1,500 \right]\)
\({B}_{d}≅\left[ 01,50 \right]\)
\({B}_{d}≅\left[ 00-1,5 \right]\)
Chọn đáp án A.

Học thông minh hơn mỗi ngày
Xem toàn bộ 30 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
\({C}_{d}≅\left[ 100 \right]\)
\({C}_{d}≅\left[ 001 \right]\)
\({C}_{d}≅\left[ 010 \right]\)
\({C}_{d}≅\left[ 000 \right]\)
Chọn đáp án A.
Bước 1
Bước 2
Bước 3
Bước 4
Chọn đáp án A.
\({A}_{d}≅\left[ 010001-2-2,5-0,5 \right]\)
\({A}_{d}≅\left[ 01000122,50,5 \right]\)
\({A}_{d}≅\left[ 010001-0,5-2,5-2 \right]\)
\({A}_{d}≅\left[ 010001-22,5-0,5 \right]\)
Chọn đáp án A.
\({B}_{d}≅\left[ 001 \right]\)
\({B}_{d}≅\left[ 101 \right]\)
\({B}_{d}≅\left[ 111 \right]\)
\({B}_{d}≅\left[ 000 \right]\)
Chọn đáp án A.
\({C}_{d}≅\left[ 1,500,5 \right]\)
\({C}_{d}≅\left[ -1,50-0,5 \right]\)
\({C}_{d}≅\left[ 0,501,5 \right]\)
\({C}_{d}≅\left[ -0,50-1,5 \right]\)
Chọn đáp án A.
Tín hiệu vào bị chặn
Tín hiệu ra bị chặn
Tín hiệu vào bị chặn và tín hiệu ra không bị chặn
Tín hiệu vào bị chặn và tín hiệu ra cũng bị chặn.
Chọn đáp án D.
Tất cả các nghiệm của phương trình đặc tính đều nằm bên phải mặt phẳng phức.
Tất cả các nghiệm của phương trình đặc tính đều nằm bên trong mặt phẳng phức.
Tất cả các nghiệm của phương trình đặc tính đều nằm bên ngoài mặt phẳng phức.
Tất cả các nghiệm của phương trình đặc tính đều nằm bên trái mặt phẳng phức.
Chọn đáp án D.
Tất cả các nghiệm của phương trình đặc trưng đều nằm bên phải mặt phẳng phức.
Tất cả các nghiệm của phương trình đặc trưng đều nằm bên trái vòng tròn đơn vị.
Tất cả các nghiệm của phương trình đặc trưng đều nằm bên ngoài vòng tròn đơn vị.
Tất cả các nghiệm của phương trình đặc trưng đều nằm bên trong vòng tròn đơn vị.
Chọn đáp án D.
Điều kiện cần và đủ để hệ thống ổn định là tất cả các hệ số ở hàng lẻ, cột 1 của bảng Jury đều dương.
Điều kiện cần và đủ để hệ thống ổn định là tất cả các hệ số ở hàng lẻ, cột 1 của bảng Jury đều âm.
Điều kiện cần và đủ để hệ thống ổn định là tất cả các hệ số ở hàng chẵn, cột 1 của bảng Jury đều dương.
Điều kiện cần và đủ để hệ thống ổn định là tất cả các hệ số ở hàng chẵn, cột 1 của bảng Jury đều âm.
Chọn đáp án A.
3
4
2
1
Chọn đáp án A.
2
3
1
4
Chọn đáp án A.
Cặp cực quyết định là cặp cực nằm gần vòng tròn đơn vị nhất.
Cặp cực quyết định là cặp cực nằm xa vòng tròn đơn vị nhất.
Cặp cực quyết định là cặp cực nằm bên phải vòng tròn đơn vị nhất.
Cặp cực quyết định là cặp cực nằm gần bên trái tròn đơn vị nhất.
Chọn đáp án A.
Đáp ứng của hệ thống dao động quanh giá trị xác lập
Đáp ứng của hệ thống vượt quá giá trị xác lập của nó
Đáp ứng của hệ thống tiền về giá trị đặt.
Cả A, B, C đều sai.
Chọn đáp án B.
Hệ điều khiển số có phương trình đặc tính bậc n sẽ ổn định nếu biểu đồ đa thức đặc tính của nó quay góc nπ quanh tâm tọa độ khi ωT thay đổi từ 0 đến π.
Hệ điều khiển số có phương trình đặc tính bậc n sẽ ổn định nếu biểu đồ đa thức đặc tính của nó quay góc nπ quanh tâm tọa độ khi ωT thay đổi từ 0 đến 1.
Hệ điều khiển số có phương trình đặc tính bậc n sẽ ổn định nếu biểu đồ đa thức đặc tính của nó quay góc nπ quanh tâm tọa độ khi ωT thay đổi từ 0 đến +∞.
Hệ điều khiển số có phương trình đặc tính bậc n sẽ ổn định nếu biểu đồ đa thức đặc tính của nó quay góc nπ quanh tâm tọa độ khi ωT thay đổi từ -∞ đến 0.
Chọn đáp án A.
\(N=Z-s\)
\(N=Z+s\)
\(N=-Z-s\)
\(N=1-s\)
Chọn đáp án A.
\(limn→∞{y}_{0}(nT)=0\)
\(lim-∞→∞{y}_{0}(nT)=0\)
\(lim-∞→1{y}_{0}(nT)=0\)
\(limn→0{y}_{0}(nT)=0\)
Chọn đáp án A.
\(Z={e}^{Ts}\)
\(Z={-e}^{Ts}\)
\(Z={e}^{-ts}\)
\(Z=1+{e}^{Ts}\)
Chọn đáp án A.
Hệ ổn định
Hệ không ổn định
Hệ thống liên tục
Hệ thống bất biến
Chọn đáp án A.
Hệ thống ổn định
Hệ thống không ổn định
Hệ thống liên tục
Hệ thống bất biến
Chọn đáp án A.
Tập hợp tất cả các nghiệm của phương trình đặc tính của hệ thống khi có một thông số nào đó trong hệ thay đổi từ 0 → ∞
Tập hợp tất cả các nghiệm của phương trình đặc tính của hệ thống khi có một thông số nào đó trong hệ thay đổi từ −∞ → 0
Tập hợp tất cả các nghiệm của phương trình đặc tính của hệ thống khi có một thông số nào đó trong hệ thay đổi từ 1 → ∞
Tập hợp tất cả các nghiệm của phương trình đặc tính của hệ thống khi có một thông số nào đó trong hệ thay đổi từ ∞ → +∞
Chọn đáp án A.
11
10
9
8
Chọn đáp án A.
Bạn có thích hoạt động này không?
Hãy lưu hoặc chia sẻ nội dung này đến mọi người.
Gợi ý cho bạn

Ý tưởng của bạn, bài học của bạn
Tự thiết kế đề thi, bài giảng hoặc flashcard theo cách riêng.
Học liệu phổ biến Trắc nghiệm tổng hợp
Trắc nghiệm tổng hợp
Bài tập vừa sức, đúng lớp
Chọn nội dung phù hợp và tạo hoạt động cho lớp của bạn.