200+ câu Trắc nghiệm Điều khiển số có đáp án - Phần 6
30 câu hỏi
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ:
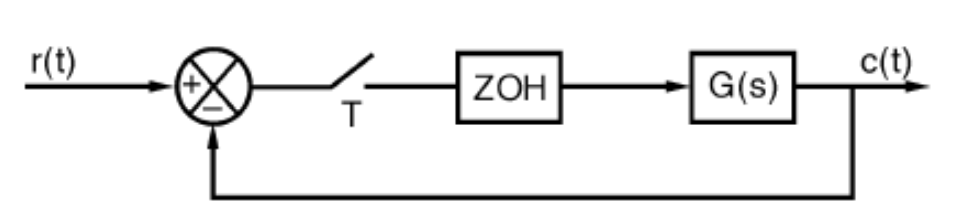
Với G(s) = \(\frac{10}{(s+2)(s+3)}\); chu kỳ lấy mẫu Ts = 0.1(s). Sai số xác lập là: trang 290 LTĐK
exl = 0.376
exl = 0
exl = 0.6
exl = 76
Chọn đáp án A.
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ:

Với G(s) = \(\frac{10}{(s+2)(s+3)}\); chu kỳ lấy mẫu Ts = 0.1(s). Giá trị xác lập của đáp ứng quá độ là:
cxl = 0.624
cxl = 0
cxl = 0.6
cxl = 76
Chọn đáp án A.
Cho hệ thống điều khiển rời rạc có sơ đồ khối như hình vẽ:
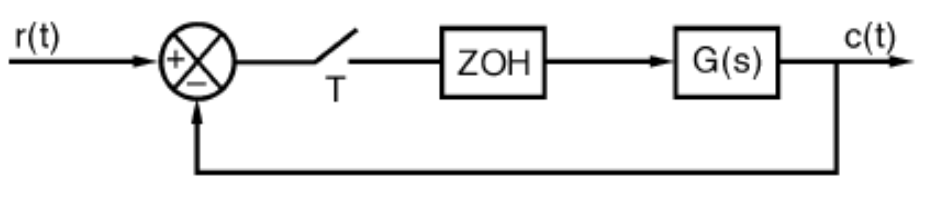
Với G(s) = \(\frac{10}{(s+2)(s+3)}\); chu kỳ lấy mẫu Ts = 0.1(s). Độ vọt lố là: trang 290 LTĐK
POT = 32.69 %
POT = 15.32 %
POT = 45.18 %
POT = 23.24 %
Chọn đáp án A.
Xét hệ điều khiển số có sơ đồ cấu trúc như hình sau: trang 50 ĐKS 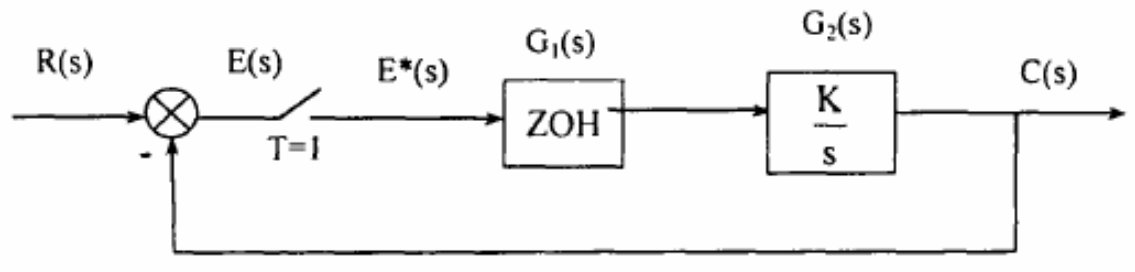 Khi K = 1 hệ thống có ổn định không?
Hệ thống ổn định
Hệ thống không ổn định
A, B đúng
A, B sai
Chọn đáp án A.
Xét hệ điều khiển số có sơ đồ cấu trúc như hình sau: ĐKS trang 50  Khi K = 2 hệ thống có ổn định không?
Hệ thống ổn định
Hệ thống không ổn định
Hệ thống liên tục
Hệ thống bất biến
Chọn đáp án A.
Xét hệ điều khiển số có sơ đồ cấu trúc như hình sau: 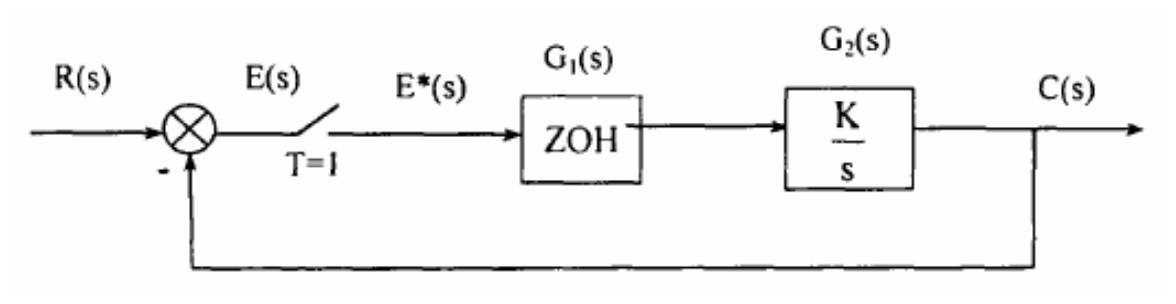 Khi K = 3 hệ thống có ổn định không?
Hệ thống ổn định
Hệ thống không ổn định
Hệ thống liên tục
Hệ thống bất biến
Chọn đáp án B.
Xét hệ điều khiển số có sơ đồ cấu trúc như hình sau:  Tìm giá trị cực đại của K để hệ thống ổn định? ĐKS trang 51
K = 2
K = 3
K = 4
K = 6
Chọn đáp án A.
\({t}_{qđ}=15\)
\({t}_{qđ}=10\)
\({t}_{qđ}=5\)
\({t}_{qđ}=1.5\)
Chọn đáp án A.
2
3
4
5
Chọn đáp án A.

Học thông minh hơn mỗi ngày
Xem toàn bộ 30 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
PID tương tự bao gồm 3 khâu trong đó khâu tỉ lệ có hàm truyền K, khâu tích phân có hàm truyền\(\frac{{K}_{i}}{s}\), khâu vi phân có hàm truyền \({K}_{D}s\)
PID tương tự bao gồm 2 khâu trong đó khâu tỉ lệ có hàm truyền K, khâu tích phân có hàm truyền \(\frac{{K}_{i}}{s}\)
PID tương tự bao gồm 2 khâu trong đó khâu tỉ lệ có hàm truyền K, khâu vi phân có hàm truyền \({K}_{Ds}\)
Không có phát biểu nào đúng
Chọn đáp án A.
\({W}_{PID}={K}_{s}+\frac{{K}_{i}T(z+1)}{2(z-1)}+\frac{{K}_{d}(z-1)}{Tz}\)
\({W}_{PID}={K}_{s}-\frac{{K}_{i}T\left. z+1 \right.}{2\left. z-1 \right.}-\frac{{K}_{d}(z-1)}{Tz}\)
\({W}_{PID}={K}_{s}+\frac{{K}_{i}T(z-1)}{2(z+1)}+\frac{{K}_{d}(z-1)}{Tz}\)
\({W}_{PID}={K}_{s}-\frac{{K}_{i}T(z+1)}{2(z-1)}+\frac{{K}_{d}(z-1)}{Tz}\)
Chọn đáp án A.
Hãy cho biết sơ đồ sau đây là sơ đồ của hệ thống gì: trang 64
Hệ điều khiển có máy tính số
Hệ điều khiển có máy tính tương tự
Hệ điều khiển tương tự
Hệ điều khiển không có máy tính số
Chọn đáp án A.
Nếu biểu đồ đa thức đặc tính của nó quay góc nπ quanh tâm toạ độ khi ωT thay đổi từ 0 đến π
Nếu biểu đồ đa thức đặc tính của nó quay góc nπ quanh tâm toạ độ khi ωT thay đổi từ -π đến π
Nếu biểu đồ đa thức đặc tính của nó quay góc nπ quanh tâm toạ độ khi ωT thay đổi từ -2π đến 2π
Nếu biểu đồ đa thức đặc tính của nó quay góc nπ quanh tâm toạ độ khi ωT thay đổi từ -2π đến 0
Chọn đáp án A.
Hệ ở biên giới ổn định nếu phương trình đặc tính có nghiệm thuần ảo và các nghiệm khác là nghiệm thực hay phức có môđun < 1
Hệ ở biên giới ổn định nếu phương trình đặc tính có nghiệm thực và các nghiệm khác là nghiệm thực hay phức có môđun < 1
Hệ ở biên giới ổn định nếu phương trình đặc tính có nghiệm thuần ảo và các nghiệm khác là nghiệm thực hay phức có môđun = 1
Hệ ở biên giới ổn định nếu phương trình đặc tính có nghiệm thuần ảo và các nghiệm khác là nghiệm thực hay phức có môđun > 1
Chọn đáp án A.
Xét hệ thống điều khiển số sau: Hàm truyền của hệ kín có máy tính số là: DKS 68
\({W}_{K}=\frac{Y(z)}{U(z)}=\frac{D\left. z \right.Z\{{W}_{lg}{W}_{dt}\}}{1+D\left. z \right.Z\{{W}_{lg}{W}_{dt}{W}_{fh}\}}\)
\({W}_{K}=\frac{Y(z)}{U(z)}=\frac{1-D\left. z \right.Z\{{W}_{lg}{W}_{dt}\}}{1+D\left. z \right.Z\{{W}_{lg}{W}_{dt}{W}_{fh}\}}\)
\({W}_{K}=\frac{Y(z)}{U(z)}=\frac{1+D\left. z \right.Z\{{W}_{lg}{W}_{dt}\}}{1-D\left. z \right.Z\{{W}_{lg}{W}_{dt}{W}_{fh}\}}\)
\({W}_{K}=\frac{Y(z)}{U(z)}=\frac{D\left. z \right.Z\{{W}_{lg}{W}_{dt}\}}{1-Z\{{W}_{lg}{W}_{dt}{W}_{fh}\}}\)
Chọn đáp án A.
Hàm bước nhảy đơn vị 1(t)
Hàm Dirac
Hàm bậc thang
Hàm mũ
Chọn đáp án A.
4 hàng, 3 cột
4 hàng, 4 cột
3 hàng, 3 cột
3 hàng, 4 cột
Chọn đáp án A.
Cho hệ thống rời rạc của phương trình đặc tính \(5{z}^{3}+2{z}^{2}+3z+1=0\) Hãy cho biết giá trị ? của bảng Routh: trang 278 LTĐK

11
11
10
9
Chọn đáp án A.
7 hàng, 5 cột
7 hàng, 4 cột
5 hàng, 7 cột
7 hàng, 7 cột
Chọn đáp án A.
Cho hệ thống rời rạc của phương trình đặc tính \(5{z}^{3}+2{z}^{2}+3z+1=0\). Hãy cho biết giá trị ? của bảng Jury sau: LTĐK 280

3.28
0.61
3.39
2.38
Chọn đáp án A.
Hệ điều khiển số có phương trình đặc tính \(5{z}^{3}+2{z}^{2}+3z+1=0\). Hãy cho biết bảng Jury sau đây sai ở vị trí nào: ĐKS 47

Hàng 3 cột 2
Hàng 4 cột 2
Hàng 2 cột 2
Hàng 4 cột 3
Chọn đáp án A.
Hệ điều khiển số có phương trình đặc tính \(5{z}^{3}+2{z}^{2}+3z+1=0.\)Hãy cho biết giá trị ? của bảng Jury: trang 47 ĐKS

0.1595
0.1595
0.513
0.599
Chọn đáp án A.
0 < K < 2.39
K = 2.39
K = 0
K < 0
Chọn đáp án A.
(1)
(2)
(3)
(4)
Chọn đáp án A.
Hệ điều khiển số có sơ đồ cấu trúc như hình sao.  Hãy cho biết phương trình đặc tính của hệ thống là: ĐKS 45
\(1+\left. 1-2{e}^{-aT} \right.{z}^{-1}=0\)
\(\left. 1-2{e}^{-aT} \right.{z}^{-1}=0\)
\(1+\left. 1-2{e}^{-aT} \right.z=0\)
\(1-\left. 1-2{e}^{-aT} \right.z=0\)
Chọn đáp án A.
Xét hệ điều khiển số có sơ đồ cấu trúc như hình sau: trang 50 ĐKS.  Khi K = 1 thì phát biểu nào sau đây là đúng:
Quỹ tích của GH(z) không bao điểm (-1, j0) nên hệ thống ổn định theo tiêu chuẩn Nyquist
Quỹ tích của GH(z) bao điểm (-1, j0) nên hệ thống ổn định theo tiêu chuẩn Nyquist
Hệ thống không ổn định
Cả A, B, C đều sai
Chọn đáp án A.
Cho hệ điều số có sơ đồ như hình sau.  Hãy cho biết giá trị cực đại của K để hệ thống vẫn còn ổn định là: DKS trang 52
K = 5.88
K = 0.17
K = 1
K = 8.85
Chọn đáp án A.
Xét hệ điều khiển số có sơ đồ cấu trúc như hình sau.  Hãy cho biết phát biểu nào sao đây là đúng: cuối trang 57 đầu trang 58 ĐKS
Với chu kỳ lấy mẫu T = 0.1(s) và T = 1(s) hệ thống ổn định; với T = 4(s) hệ thống không ổn định
Với chu kỳ lấy mẫu T = 0.1(s) và T = 1(s) hệ thống không ổn định; với T = 4(s) hệ thống ổn định
Với chu kỳ lấy mẫu T = 0.1(s) hệ thống không ổn định; với T = 4(s) và T = 1(s) hệ thống ổn định
Với chu kỳ lấy mẫu T = 1(s) hệ thống không ổn định; với T = 4(s) và T = 0.1(s) hệ thống ổn định
Chọn đáp án A.
Xét hệ thống điều khiển số có sơ kết hợp giữa bộ lấy mẫu và khâu ZOH như hình sau.  Hãy cho biết giá trị của G₁₂(z): DKS trang 52
\({G}_{12}\left. z \right.=\frac{0.63}{z-0.37}\)
\({G}_{12}\left. z \right.=\frac{0.63}{z+0.37}\)
\({G}_{12}\left. z \right.=\frac{-0.63}{z-0.37}\)
\({G}_{12}\left. z \right.=\frac{0.37}{z-0.63}\)
Chọn đáp án A.
\(y\left. k \right.=\left[ -1.4 0.35 0.1 \right]\left[ {x}_{1}(k){x}_{2}(k){x}_{3}(k) \right]+0.5u(k)\)
\(y\left. k \right.=\left[ -1.4 -0.35 -0.1 \right]\left[ {x}_{1}(k){x}_{2}(k){x}_{3}(k) \right]+0.5u(k)\)
\(y\left. k \right.=\left[ -1.4 0.35 0.1 \right]\left[ {x}_{1}(k){x}_{2}(k){x}_{3}(k) \right]-0.5u(k)\)
\(y\left. k \right.=\left[ -1.4 -0.35 -0.1 \right]\left[ {x}_{1}(k){x}_{2}(k){x}_{3}(k) \right]+0.5u(k)\)
Chọn đáp án A.
Bạn có thích hoạt động này không?
Hãy lưu hoặc chia sẻ nội dung này đến mọi người.
Gợi ý cho bạn

Ý tưởng của bạn, bài học của bạn
Tự thiết kế đề thi, bài giảng hoặc flashcard theo cách riêng.
Học liệu phổ biến Trắc nghiệm tổng hợp
Trắc nghiệm tổng hợp
Bài tập vừa sức, đúng lớp
Chọn nội dung phù hợp và tạo hoạt động cho lớp của bạn.