300+ câu Trắc nghiệm Lý thuyết hệ thống có đáp án - Phần 4
30 câu hỏi
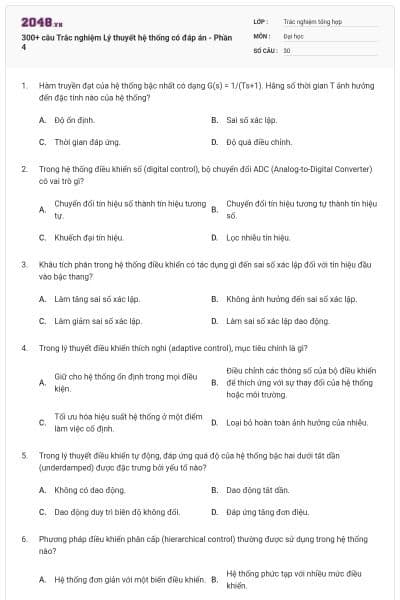
Độ ổn định.
Sai số xác lập.
Thời gian đáp ứng.
Độ quá điều chỉnh.
Chọn đáp án C
Chuyển đổi tín hiệu số thành tín hiệu tương tự.
Chuyển đổi tín hiệu tương tự thành tín hiệu số.
Khuếch đại tín hiệu.
Lọc nhiễu tín hiệu.
Chọn đáp án B
Làm tăng sai số xác lập.
Không ảnh hưởng đến sai số xác lập.
Làm giảm sai số xác lập.
Làm sai số xác lập dao động.
Chọn đáp án C
Giữ cho hệ thống ổn định trong mọi điều kiện.
Điều chỉnh các thông số của bộ điều khiển để thích ứng với sự thay đổi của hệ thống hoặc môi trường.
Tối ưu hóa hiệu suất hệ thống ở một điểm làm việc cố định.
Loại bỏ hoàn toàn ảnh hưởng của nhiễu.
Chọn đáp án B
Không có dao động.
Dao động tắt dần.
Dao động duy trì biên độ không đổi.
Đáp ứng tăng đơn điệu.
Chọn đáp án B
Hệ thống đơn giản với một biến điều khiển.
Hệ thống phức tạp với nhiều mức điều khiển.
Hệ thống có thời gian đáp ứng nhanh.
Hệ thống yêu cầu độ chính xác tuyệt đối.
Chọn đáp án B
Giảm sai số xác lập.
Tăng độ ổn định.
Giảm thời gian quá độ.
Giảm độ quá điều chỉnh.
Chọn đáp án B
Hệ thống trở nên ổn định hơn.
Hiệu suất hệ thống giảm và có thể dẫn đến mất ổn định.
Hệ thống đáp ứng nhanh hơn.
Sai số xác lập giảm.
Chọn đáp án B
Làm tăng độ lợi của hệ thống.
Làm giảm độ ổn định của hệ thống.
Làm giảm ảnh hưởng của nhiễu.
Làm tăng sai số xác lập.
Chọn đáp án C

Học thông minh hơn mỗi ngày
Xem toàn bộ 30 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
Điều khiển tốc độ động cơ.
Liên hệ giữa vận tốc khớp và vận tốc đầu cuối.
Tính toán lực tác động lên robot.
Xác định vị trí của robot trong không gian.
Chọn đáp án B
Tỷ lệ (Proportional) và Vi phân (Derivative).
Tích phân (Integral) và Vi phân (Derivative).
Tỷ lệ (Proportional) và Tích phân (Integral).
Tỷ lệ (Proportional), Tích phân (Integral) và Vi phân (Derivative).
Chọn đáp án D
Nhiễu tần số thấp.
Nhiễu tần số cao.
Nhiễu ở một tần số cụ thể.
Nhiễu ngẫu nhiên.
Chọn đáp án C
Thiết kế bộ điều khiển PID.
Ước lượng trạng thái hệ thống từ các phép đo nhiễu.
Phân tích ổn định hệ thống.
Giảm sai số xác lập.
Chọn đáp án B
Điều khiển tốc độ động cơ.
Đo vị trí hoặc tốc độ.
Khuếch đại tín hiệu điều khiển.
Lọc nhiễu tín hiệu phản hồi.
Chọn đáp án B
Độ ổn định luôn tăng.
Độ ổn định luôn giảm.
Độ ổn định không thay đổi.
Độ ổn định có thể tăng hoặc giảm, tùy thuộc vào hệ thống.
Chọn đáp án D
Đảm bảo độ chính xác cao cho từng biến.
Xử lý sự tương tác giữa các biến.
Giảm thời gian đáp ứng.
Loại bỏ sai số xác lập.
Chọn đáp án B
Đạt được độ ổn định tuyệt đối.
Tối thiểu hóa một hàm chi phí (cost function) liên quan đến trạng thái và điều khiển.
Đảm bảo đáp ứng nhanh nhất có thể.
Loại bỏ hoàn toàn sai số xác lập.
Chọn đáp án B
Độ chính xác cao hơn.
Khả năng chống nhiễu tốt hơn.
Đơn giản và ít tốn kém hơn.
Ổn định hơn.
Chọn đáp án C
Sử dụng phản hồi âm (negative feedback).
Tăng độ lợi vòng hở (open-loop gain).
Giảm độ lợi vòng hở (open-loop gain).
Thêm khâu tích phân.
Chọn đáp án C
Độ chính xác.
Độ ổn định.
Thời gian đáp ứng.
Độ quá điều chỉnh.
Chọn đáp án B
Làm giảm biên độ ở tần số cao.
Làm tăng biên độ ở tần số cao.
Không ảnh hưởng đến biên độ.
Làm trễ pha tín hiệu.
Chọn đáp án B
Điều khiển hệ thống dựa trên mô hình dự đoán hành vi trong tương lai.
Điều khiển hệ thống dựa trên các luật mờ.
Điều khiển hệ thống bằng cách sử dụng phản hồi âm.
Điều khiển hệ thống bằng cách điều chỉnh các tham số PID.
Chọn đáp án A
Sai số xác lập luôn tăng.
Sai số xác lập luôn giảm.
Sai số xác lập không thay đổi.
Sai số xác lập có thể tăng hoặc giảm, tùy thuộc vào hệ thống.
Chọn đáp án B
Ứng dụng yêu cầu độ chính xác cao.
Ứng dụng có nhiễu lớn.
Ứng dụng có mô hình hệ thống biết rõ và ổn định.
Ứng dụng có yêu cầu đáp ứng nhanh.
Chọn đáp án C
Đơn giản hóa việc thiết kế bộ điều khiển PID.
Mô tả hệ thống bằng các phương trình đại số.
Mô tả hệ thống bằng các phương trình vi phân bậc nhất.
Phân tích hệ thống phi tuyến.
Chọn đáp án C
Phương trình vi phân.
Hàm truyền đạt.
Luật mờ (fuzzy rules).
Mạng nơ-ron.
Chọn đáp án C
Xác định sai số xác lập.
Tinh chỉnh các tham số của bộ điều khiển PID.
Phân tích ổn định hệ thống.
Thiết kế bộ bù pha.
Chọn đáp án B
Điều khiển разомкнутый (open-loop) điện áp phần ứng.
Điều khiển kín (closed-loop) dòng điện phần ứng.
Điều khiển kín (closed-loop) tốc độ với phản hồi.
Điều khiển разомкнутый (open-loop) dòng điện kích từ.
Chọn đáp án C
Độ ổn định.
Thời gian đáp ứng.
Sai số xác lập.
Độ quá điều chỉnh.
Chọn đáp án C
20 dB/decade.
0 dB/decade.
20 dB/decade.
40 dB/decade.
Chọn đáp án C
Bạn có thích hoạt động này không?
Hãy lưu hoặc chia sẻ nội dung này đến mọi người.
Gợi ý cho bạn

Ý tưởng của bạn, bài học của bạn
Tự thiết kế đề thi, bài giảng hoặc flashcard theo cách riêng.
Học liệu phổ biến Trắc nghiệm tổng hợp
Trắc nghiệm tổng hợp
Bài tập vừa sức, đúng lớp
Chọn nội dung phù hợp và tạo hoạt động cho lớp của bạn.