300+ câu Trắc nghiệm Lý thuyết hệ thống có đáp án - Phần 10
30 câu hỏi
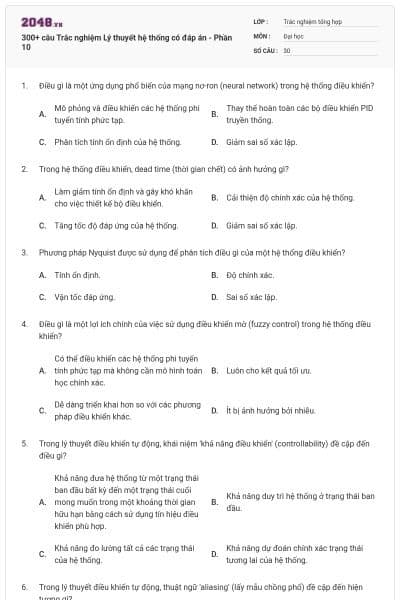
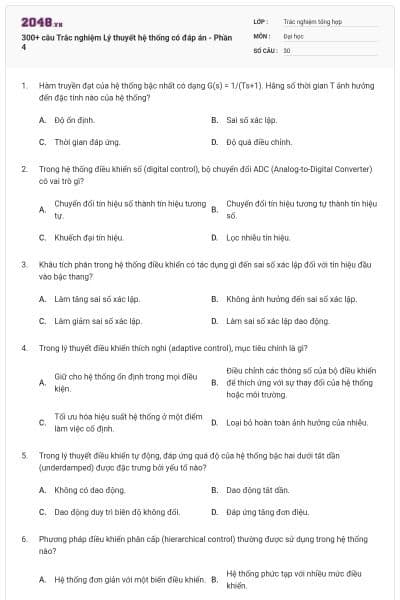
Mô phỏng và điều khiển các hệ thống phi tuyến tính phức tạp.
Thay thế hoàn toàn các bộ điều khiển PID truyền thống.
Phân tích tính ổn định của hệ thống.
Giảm sai số xác lập.
Chọn đáp án A
Làm giảm tính ổn định và gây khó khăn cho việc thiết kế bộ điều khiển.
Cải thiện độ chính xác của hệ thống.
Tăng tốc độ đáp ứng của hệ thống.
Giảm sai số xác lập.
Chọn đáp án A
Tính ổn định.
Độ chính xác.
Vận tốc đáp ứng.
Sai số xác lập.
Chọn đáp án A
Có thể điều khiển các hệ thống phi tuyến tính phức tạp mà không cần mô hình toán học chính xác.
Luôn cho kết quả tối ưu.
Dễ dàng triển khai hơn so với các phương pháp điều khiển khác.
Ít bị ảnh hưởng bởi nhiễu.
Chọn đáp án A
Khả năng đưa hệ thống từ một trạng thái ban đầu bất kỳ đến một trạng thái cuối mong muốn trong một khoảng thời gian hữu hạn bằng cách sử dụng tín hiệu điều khiển phù hợp.
Khả năng duy trì hệ thống ở trạng thái ban đầu.
Khả năng đo lường tất cả các trạng thái của hệ thống.
Khả năng dự đoán chính xác trạng thái tương lai của hệ thống.
Chọn đáp án A
Tín hiệu tần số cao bị nhận dạng sai thành tín hiệu tần số thấp do tần số lấy mẫu không đủ cao.
Tín hiệu bị méo do усиление quá lớn.
Tín hiệu bị trễ do thời gian tính toán.
Tín hiệu bị nhiễu do cảm biến kém chất lượng.
Chọn đáp án A
Sai số xác lập giảm.
Sai số xác lập tăng.
Sai số xác lập không đổi.
Sai số xác lập dao động.
Chọn đáp án A
Đầu ra của hệ thống phụ thuộc vào lịch sử các đầu vào trước đó.
Hệ thống không đáp ứng với các tín hiệu nhỏ.
Hệ thống phản ứng quá chậm với các tín hiệu thay đổi nhanh.
Hệ thống bị nhiễu bởi các tín hiệu tần số cao.
Chọn đáp án A
Giới hạn biên độ của tín hiệu điều khiển.
Hiện tượng mất ổn định của hệ thống.
Hiện tượng sai số xác lập tăng cao.
Hiện tượng đáp ứng của hệ thống trở nên chậm chạp.
Chọn đáp án A

Học thông minh hơn mỗi ngày
Xem toàn bộ 30 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
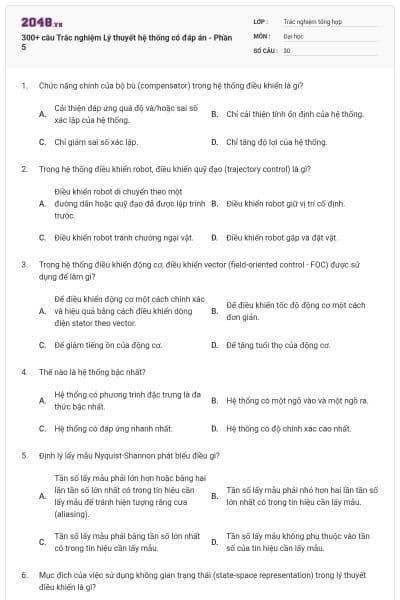
Đơn giản và ít tốn kém hơn.
Chính xác và ổn định hơn.
Ít bị ảnh hưởng bởi nhiễu hơn.
Đáp ứng nhanh hơn.
Chọn đáp án A
Lượng усиление có thể tăng thêm trước khi hệ thống trở nên không ổn định.
Lượng pha có thể thay đổi trước khi hệ thống trở nên không ổn định.
Sai số tối đa của hệ thống.
Tốc độ đáp ứng tối đa của hệ thống.
Chọn đáp án A
Ảnh hưởng của усиление vòng разомкнутый đến vị trí полюс vòng замкнутый.
Ảnh hưởng của độ trễ thời gian đến độ ổn định.
Ảnh hưởng của nhiễu đến sai số xác lập.
Ảnh hưởng của sai số lượng tử hóa đến độ chính xác.
Chọn đáp án A
Ước lượng trạng thái của hệ thống từ các phép đo bị nhiễu.
Điều khiển hệ thống theo một quỹ đạo định trước.
Ổn định hệ thống khi có nhiễu.
Tăng độ chính xác của cảm biến.
Chọn đáp án A
Loại bỏ hoặc giảm thiểu ảnh hưởng của nhiễu ở một tần số cụ thể.
Tăng усиление của hệ thống ở một tần số cụ thể.
Cải thiện độ ổn định của hệ thống.
Giảm sai số xác lập.
Chọn đáp án A
Giảm sai số xác lập mà không ảnh hưởng đáng kể đến độ ổn định.
Cải thiện độ dự trữ pha và tăng băng thông.
Tăng усиление ở tần số cao.
Giảm thời gian đáp ứng.
Chọn đáp án A
Xác định tính ổn định và tốc độ đáp ứng của hệ thống.
Chỉ ảnh hưởng đến độ chính xác của hệ thống.
Chỉ ảnh hưởng đến sai số xác lập của hệ thống.
Không ảnh hưởng đến đáp ứng của hệ thống.
Chọn đáp án A
Không thể loại bỏ hoàn toàn sai số xác lập.
Làm giảm độ ổn định của hệ thống.
Làm tăng độ vọt lố.
Làm chậm tốc độ đáp ứng.
Chọn đáp án A
Độ lệch pha của đáp ứng tần số tại tần số усиления cắt (gain crossover frequency).
Độ lệch biên độ của đáp ứng tần số tại tần số pha cắt (phase crossover frequency).
Tần số mà tại đó biên độ của đáp ứng tần số bằng 0 dB.
Tần số mà tại đó pha của đáp ứng tần số bằng -180 độ.
Chọn đáp án A
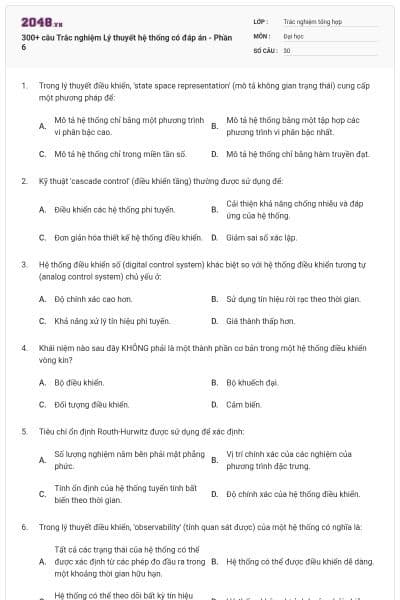
Cải thiện độ dự trữ pha và tăng băng thông.
Giảm sai số xác lập.
Giảm усиление ở tần số thấp.
Tăng độ ổn định tĩnh.
Chọn đáp án A
Hệ thống điều khiển замкнутый vòng (closed-loop).
Hệ thống điều khiển разомкнутый vòng (open-loop).
Hệ thống điều khiển разомкнутый vòng có phản hồi.
Hệ thống điều khiển разомкнутый vòng có bù nhiễu.
Chọn đáp án A
Ảnh hưởng đến dạng đáp ứng quá độ và có thể làm giảm độ vọt lố.
Chỉ ảnh hưởng đến độ ổn định của hệ thống.
Chỉ ảnh hưởng đến sai số xác lập.
Không ảnh hưởng đến đáp ứng của hệ thống.
Chọn đáp án A
Để loại bỏ sai số xác lập.
Để tăng tốc độ đáp ứng.
Để cải thiện độ ổn định.
Để giảm độ vọt lố.
Chọn đáp án A
Giảm thiểu một hàm chi phí bậc hai liên quan đến trạng thái và tín hiệu điều khiển.
Tối đa hóa độ ổn định của hệ thống.
Giảm thiểu sai số xác lập.
Tối đa hóa tốc độ đáp ứng.
Chọn đáp án A
Tỷ lệ (P), tích phân (I), và vi phân (D).
Tỷ lệ (P), trễ (Delay), và vi phân (D).
Tích phân (I), trễ (Delay), và tổng (Sum).
Tổng (Sum), hiệu (Difference), và tích phân (I).
Chọn đáp án A
Hệ thống không ổn định.
Hệ thống ổn định.
Hệ thống dao động tắt dần.
Hệ thống có sai số xác lập bằng không.
Chọn đáp án A
Tỷ số giữa biến đổi Laplace của tín hiệu đầu ra và tín hiệu đầu vào với điều kiện các điều kiện ban đầu bằng không.
Tích của biến đổi Laplace của tín hiệu đầu ra và tín hiệu đầu vào với điều kiện các điều kiện ban đầu bằng không.
Hiệu của biến đổi Laplace của tín hiệu đầu ra và tín hiệu đầu vào với điều kiện các điều kiện ban đầu khác không.
Tổng của biến đổi Laplace của tín hiệu đầu ra và tín hiệu đầu vào với điều kiện các điều kiện ban đầu bằng không.
Chọn đáp án A
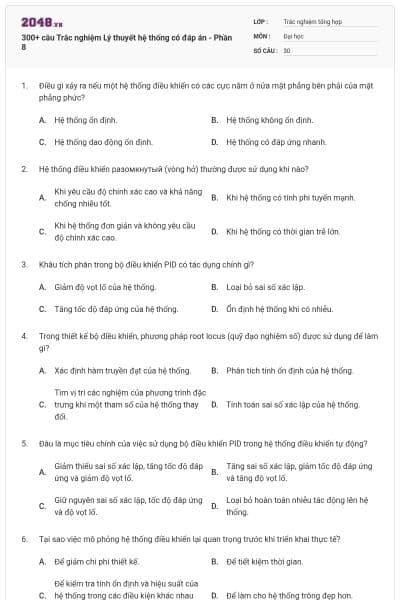
Tính ổn định của hệ thống.
Độ chính xác của hệ thống.
Vận tốc đáp ứng của hệ thống.
Sai số xác lập của hệ thống.
Chọn đáp án A
Khả năng tự động điều chỉnh các tham số của bộ điều khiển để duy trì hiệu suất mong muốn khi đặc tính của hệ thống thay đổi.
Chỉ hoạt động tốt trong môi trường không có nhiễu.
Không cần mô hình toán học của hệ thống.
Chỉ áp dụng cho hệ thống tuyến tính.
Chọn đáp án A
Điều chỉnh các tham số của bộ điều khiển PID.
Phân tích tính ổn định của hệ thống.
Ước lượng trạng thái của hệ thống.
Thiết kế bộ lọc Kalman.
Chọn đáp án A
Khả năng xác định trạng thái ban đầu của hệ thống từ các phép đo đầu ra trong một khoảng thời gian hữu hạn.
Khả năng điều khiển hệ thống đến trạng thái mong muốn.
Khả năng đo lường tất cả các trạng thái của hệ thống một cách trực tiếp.
Khả năng dự đoán chính xác đầu ra của hệ thống.
Bạn có thích hoạt động này không?
Hãy lưu hoặc chia sẻ nội dung này đến mọi người.
Gợi ý cho bạn

Ý tưởng của bạn, bài học của bạn
Tự thiết kế đề thi, bài giảng hoặc flashcard theo cách riêng.
Học liệu phổ biến Trắc nghiệm tổng hợp
Trắc nghiệm tổng hợp
Bài tập vừa sức, đúng lớp
Chọn nội dung phù hợp và tạo hoạt động cho lớp của bạn.