220 câu trắc nghiệm Lý thuyết điều khiển tự động có đáp án (Phần 7)
Đề thi

220 câu trắc nghiệm Lý thuyết điều khiển tự động có đáp án (Phần 7)

A
Admin
Đại họcTrắc nghiệm tổng hợp79 lượt thi
25 câu hỏi
1. Trắc nghiệm
• 1 điểm

G(jω)=P(ω)+jQ(ω)=M(ω)ejφ(ω), trong đó:

M(ω) là đáp ứng pha, φ(ω) là đáp ứng biên độ

M(ω) là độ lợi, ω là tần số cắt

M(ω) là đáp ứng biên độ, φ(ω) là đáp ứng pha

P(ω) là pha của hệ thống

Xem đáp án

C là đáp án đúng

2. Trắc nghiệm
• 1 điểm

Hàm truyền vòng kín của hệ thống hồi tiếp dương là:
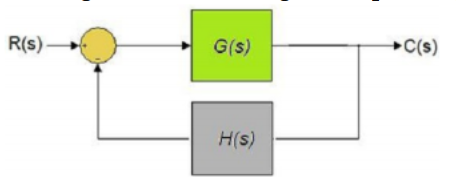
           

Hàm truyền vòng kín của hệ thống hồi tiếp dương là:                                       ​  A.  G ( s ) 1 − G ( s ) H ( s ) G ( s ) 1 − G ( s ) H ( s ) B.  G ( s ) 1 + H ( s ) G ( s ) 1 + H ( s ) C.  1 1 + G ( s ) H ( s ) 1 1 + G ( s ) H ( s ) D.  G ( s ) 1 + G ( s ) G ( s ) 1 + G ( s ) (ảnh 1)

G(s)1−G(s)H(s)

G(s)1+H(s)

11+G(s)H(s)


G(s)1+G(s)

Xem đáp án

A là đáp án đúng

3. Trắc nghiệm
• 1 điểm
Cho hệ có phương trình đặc trưng. Xét tính ổn định của hệ thống, và cho biết có bao nhiêu nghiệm có phần thực dương: 

Hệ thống không ổn định, có 2 nghiệm có phần thực dương

Hệ thống không ổn định, có 3 nghiệm có phần thực dương

Hệ thống không ổn định, có 1 nghiệm có phần thực dương

Hệ thống ổn định, có 4 nghiệm nằm bên trái mặt phẳng phức

Xem đáp án

C là đáp án đúng

4. Trắc nghiệm
• 1 điểm
Biến đổi Laplace của hàm nấc đơn vị (step) f(t)=1(t): 

s2

1/s

a

s

Xem đáp án

C là đáp án đúng

5. Trắc nghiệm
• 1 điểm

Cho hệ có phương trình đặc trưng s3+(K+2)s2+2Ks+10=0 . Hãy xác định K để hệ thống ổn định:

K >-2

K >0

K >1,45

K >2

Xem đáp án

C là đáp án đúng

6. Trắc nghiệm
• 1 điểm

Cho phương trình 2s4+s3+3s2+5s+10=0  .Xét tính ổn định của hệ thống, và cho biết có bao nhiêu nghiệm có phần  thực dương:

Hệ thống ổn định, có 4 nghiệm nằm bên trái mặt phẳng phức

Hệ thống không ổn định, có 3 nghiệm bên phải mặt phẳng phức, 1 nghiệm bên trái mặt phẳng phức

Hệ thống không ổn định, có 2 nghiệm bên phải mặt phẳng phức, 2 nghiệm bên trái mặt phẳng phức

Hệ thống không ổn định, có 1 nghiệm bên phải mặt phẳng phức, 3 nghiệm bên trái mặt phẳng phức

Xem đáp án

C là đáp án đúng

7. Trắc nghiệm
• 1 điểm
Sơ đồ khối hệ thống điều khiển vòng kín gồm có các phần tử cơ bản sau: 

Tín hiệu vào, tín hiệu ra

Các khối hàm truyền đạt mắc nối tiếp

Thiết bị điều khiển, các bộ điều khiển , vòng hồi tiếp

Các khối hàm truyền đạt mắc song song

Xem đáp án

C là đáp án đúng

2048.vn

Học thông minh hơn mỗi ngày

Xem toàn bộ 25 câu hỏi và nhiều hơn nữa với tài khoản miễn phí

Tạo đề thi
Tổ chức kiểm tra
Báo cáo chấm điểm tự động
Bạn đã có tài khoản?
8. Trắc nghiệm
• 1 điểm
Điều kiện cần để hệ thống liên tục ổn định theo tiêu chuẩn ổn định đại số là: 

Tất cả các hệ số của phương trình đặc trưng phải khác không và cùng dấu

Tất cả các hệ số của phương trình đặc trưng phải khác không

Tất cả các hệ số của phương trình đặc trưng phải cùng dấu

Tất cả các hệ số của phương trình đặc trưng phải dương

Xem đáp án

A là đáp án đúng

9. Trắc nghiệm
• 1 điểm

Cho hệ thống có phương trình đặc trưng: 2s4 +s3 + 3s2 + 2s + 2 = 0 . Bảng Routh của hệ thống được cho như sau:
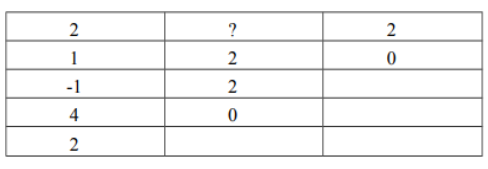
            Cho hệ thống có phương trình đặc trưng: 2s4 +s3 + 3s2 + 2s + 2 = 0 . Bảng Routh của hệ thống được cho như sau:                                                                                Phần tử “?” có giá trị bằng:  A. 2 B. 3 C. 4 D. 5 (ảnh 1)
Phần tử “?” có giá trị bằng:

2

3

4

5

Xem đáp án

B là đáp án đúng

10. Trắc nghiệm
• 1 điểm

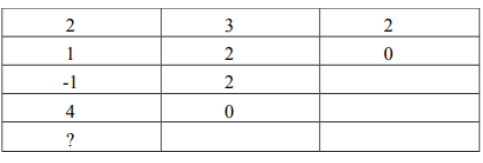
Cho hệ thống có phương trình đặc trưng: 2s4 +s3 + 3s2 + 2s + 2 = 0 . Bảng Routh của hệ thống được cho như sau:


Cho hệ thống có phương trình đặc trưng: 2s4 +s3 + 3s2 + 2s + 2 = 0 . Bảng Routh của hệ thống được cho như sau:                                                                         Phần tử “?” có giá trị bằng:  A. 2 B. 3 C. 4 D. 5 (ảnh 1)

Phần tử “?” có giá trị bằng:

2

3

4

5

Xem đáp án

A là đáp án đúng

11. Trắc nghiệm
• 1 điểm

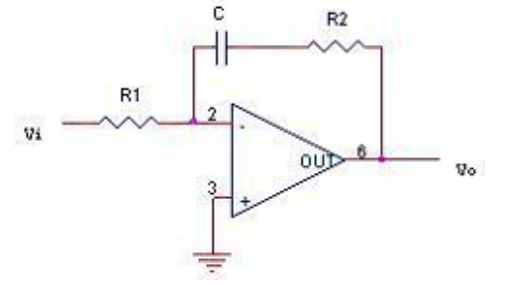
Hàm truyền đạt G(s)=Vo(s)Vi(s) của mạch điện ở hình sau là:
       

Hàm truyền đạt  G ( s ) = V o ( s ) V i ( s ) G ( s ) = V o ( s ) V i ( s )  của mạch điện ở hình sau là:                                       ​  A.  R 2 R 1 + R 2 C s R 2 R 1 + R 2 C s B.  − R 2 R 1 − R 2 C s − R 2 R 1 − R 2 C s C.  R 2 R 1 − R 2 C s R 2 R 1 − R 2 C s D.  R 2 R 1 + R 2 C s R 2 R 1 + R 2 C s (ảnh 1)

R2R1+R2Cs

−R2R1−R2Cs

R2R1−R2Cs


R2R1+R2Cs

Xem đáp án

B là đáp án đúng

12. Trắc nghiệm
• 1 điểm

Cho hàm truyền G(s)=5s3+8s2+9s+2    hãy lập phương trình trạng thái:

A=[010001−2−9−8];B=[005];C=[100];

A=[010001298];B=[005];C=[100];

A=[010001−2−9−8];B=[002];C=[110];


A=[110001−2−9−8];B=[012];C=[100];

Xem đáp án

A là đáp án đúng

13. Trắc nghiệm
• 1 điểm
Đặc tính tần số của hệ thống là: 

Tỉ số giữa tín hiệu vào xác lập và tín hiệu ra hình sin

Là tỉ số giữa tín hiệu vào hình sin và tín hiệu ra xác lập

Là tỉ số giữa tín hiệu ra hình sin và tín hiệu vào xác lập

Tỉ số giữa tín hiệu ra ở trạng thái xác lập và tín hiệu vào hình sin

Xem đáp án

D là đáp án đúng

14. Trắc nghiệm
• 1 điểm

Cho hàm truyền  ,hãy lập phương trình trạng thái:

A=[0100−2100−3];B=[006];C=[100];

A=[010001−6−11−6];B=[006];C=[100];

A=[0100016116];B=[006];C=[100];


A=[−1100016116];B=[036];C=[100];

Xem đáp án

B là đáp án đúng

15. Trắc nghiệm
• 1 điểm

Hàm truyền của hiệu chỉnh vi phân tỉ lệ PD (proportional derivative) liên tục có dạng:

GC(s)=Kp+KD

GC(s)=Kp+KDs

GC(s)=Kps+KD


GC(s)=Kp+KDs

Xem đáp án

B là đáp án đúng

16. Trắc nghiệm
• 1 điểm
Hệ thống rời rạc bậc n được mô tả bằng: 

Phương trình vi phân bậc n

Phương trình sai phân bậc n

(n+1) biến trạng thái

(n-1) biến trạng thái

Xem đáp án

B là đáp án đúng

17. Trắc nghiệm
• 1 điểm
Hệ MIMO là hệ thống có: 

Nhiều ngõ vào- nhiều ngõ ra

Nhiều ngõ vào - một ngõ ra

Một ngõ vào – một ngõ ra

Một ngõ vào – nhiều ngõ ra

Xem đáp án

A là đáp án đúng

18. Trắc nghiệm
• 1 điểm

Cho hệ thống hở có đặc tính tần số như hình vẽ . Xét tính ổn định của hệ thống:
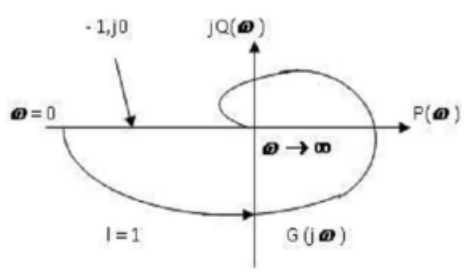
Cho hệ thống hở có đặc tính tần số như hình vẽ . Xét tính ổn định của hệ thống:                                                   A. Hệ thống ở biên giới ổn định B. Hệ thống không ổn định C. Hệ thống ổn định D. Đường cong Nyquist bao điểm (1,j0) 2 vòng theo chiều dương (ảnh 1)

Hệ thống ở biên giới ổn định

Hệ thống không ổn định

Hệ thống ổn định

Đường cong Nyquist bao điểm (1,j0) 2 vòng theo chiều dương

Xem đáp án

C là đáp án đúng

19. Trắc nghiệm
• 1 điểm

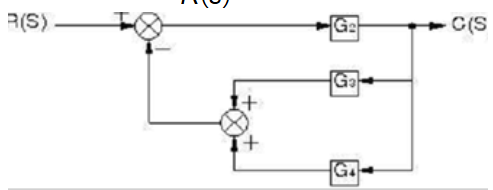
Hàm truyền G(s)=C(s)R(s)  của hệ thống ở hình trên là:
       

Hàm truyền  G ( s ) = C ( s ) R ( s ) G ( s ) = C ( s ) R ( s )   của hệ thống ở hình trên là:                                  A.  G 2 1 + G 2 ( G 3 − G 4 ) G 2 1 + G 2 ( G 3 − G 4 ) B.  G 2 1 + G 2 ( G 3 + G 4 ) G 2 1 + G 2 ( G 3 + G 4 ) C.  G 2 1 − G 2 ( G 3 + G 4 ) G 2 1 − G 2 ( G 3 + G 4 ) D.  G 2 1 − G 2 ( G 3 − G 4 ) G 2 1 − G 2 ( G 3 − G 4 ) (ảnh 1)

G21+G2(G3−G4)

G21+G2(G3+G4)

G21−G2(G3+G4)


G21−G2(G3−G4)

Xem đáp án

B là đáp án đúng

20. Trắc nghiệm
• 1 điểm

Hàm truyền vòng kín của hệ thống hồi tiếp âm đơn vị là:
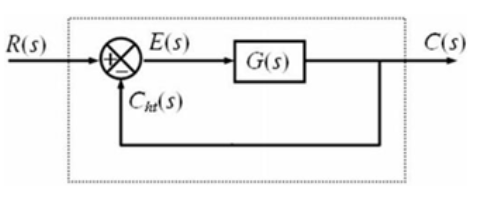
Hàm truyền vòng kín của hệ thống hồi tiếp âm đơn vị là:                                          ​  A.  G k ( s ) = G ( s ) 1 + G ( s ) H ( s ) G k ( s ) = G ( s ) 1 + G ( s ) H ( s ) B.  G k ( s ) = G ( s ) 1 − G ( s ) G k ( s ) = G ( s ) 1 − G ( s ) C.  G k ( s ) = G ( s ) H ( s ) 1 − G ( s ) G k ( s ) = G ( s ) H ( s ) 1 − G ( s ) D.  G k ( s ) = G ( s ) 1 + G ( s ) G k ( s ) = G ( s ) 1 + G ( s ) (ảnh 1)

Gk(s)=G(s)1+G(s)H(s)

Gk(s)=G(s)1−G(s)

Gk(s)=G(s)H(s)1−G(s)


Gk(s)=G(s)1+G(s)

Xem đáp án

D là đáp án đúng

21. Trắc nghiệm
• 1 điểm

Hàm truyền vòng kín của hệ thống hồi tiếp dương đơn vị là:     
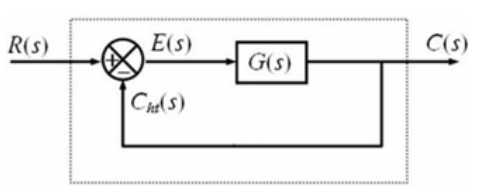
Hàm truyền vòng kín của hệ thống hồi tiếp dương đơn vị là:                                       ​  A.  G k ( s ) = G ( s ) 1 + G ( s ) H ( s ) G k ( s ) = G ( s ) 1 + G ( s ) H ( s ) B.  G k ( s ) = G ( s ) 1 − G ( s ) G k ( s ) = G ( s ) 1 − G ( s ) C.  G k ( s ) = G ( s ) H ( s ) 1 − G ( s ) G k ( s ) = G ( s ) H ( s ) 1 − G ( s ) D.  G k ( s ) = G ( s ) 1 + G ( s ) G k ( s ) = G ( s ) 1 + G ( s ) (ảnh 1)

Gk(s)=G(s)1+G(s)H(s)

Gk(s)=G(s)1−G(s)

Gk(s)=G(s)H(s)1−G(s)


Gk(s)=G(s)1+G(s)

Xem đáp án

B là đáp án đúng

22. Trắc nghiệm
• 1 điểm

Cho phương trình s2+25s2+250s+10=0. Xét tính ổn định của hệ thống, và cho biết có bao nhiêu nghiệm có phần thực dương:

Hệ thống ổn định, không có nghiệm có phần thực dương

Hệ thống không ổn định, có 3 nghiệm bên phải mặt phẳng phức

Hệ thống không ổn định, có 2 nghiệm bên phải mặt phẳng phức, 1 nghiệm bên trái mặt phẳng phức

Hệ thống không ổn định, có 1 nghiệm bên phải mặt phẳng phức, 2 nghiệm bên trái mặt phẳng phức

Xem đáp án

A là đáp án đúng

23. Trắc nghiệm
• 1 điểm

Hàm truyền của hiệu chỉnh tỉ lệ P (proportional) liên tục có dạng:

GC(s)=Kp+KDs

GC(s)=Kps+KD

GC(s)=Kp+KDs


GC(s)=Kp

Xem đáp án

D là đáp án đúng

24. Trắc nghiệm
• 1 điểm

Hệ phương trình trạng thái được mô tả dưới dạng ma trận, với:

{x(t)=A(x)+Br(t)C(t)=Cx(t) 

A là ma trân {1 x n}

A là ma trận {n x 1}

A là ma trận vuông {n x n}

A là ma trận {n x m}, với n khác m

Xem đáp án

C là đáp án đúng

25. Trắc nghiệm
• 1 điểm
Các trạng thái cân bằng gồm: 

Biên giới ổn định, ổn định

Ổn định, không ổn định

Biên giới ổn định, ổn định, không ổn định

Biên giới ổn định, không ổn định

Xem đáp án

C là đáp án đúng

Bạn có thích hoạt động này không?

Ý kiến của bạn sẽ giúp chúng tôi đề xuất nội dung phù hợp hơn.

Bắt đầu ngay
Khám phá các nguồn tài nguyên miễn phí, phù hợp với tiêu chuẩn trong vài giây

Gợi ý cho bạn

Xem tất cả

Tài liệu phổ biến Trắc nghiệm tổng hợp
Xem tất cả

Tài liệu phổ biến Đại học

Xem tất cả