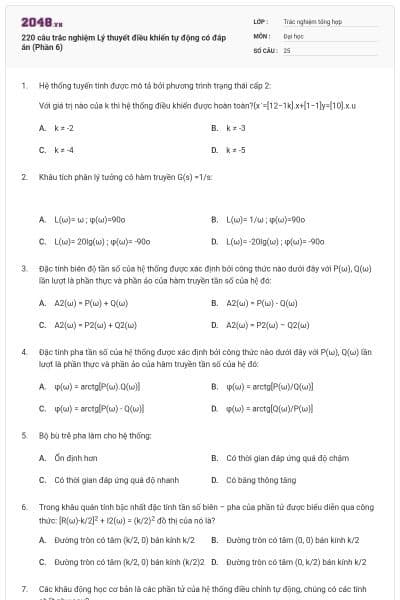
220 câu trắc nghiệm Lý thuyết điều khiển tự động có đáp án (Phần 6)
25 câu hỏi
k ≠ -2
k ≠ -3
k ≠ -4
k ≠ -5
A là đáp án đúng
L(ω)= ω ; φ(ω)=90o
L(ω)= 1/ω ; φ(ω)=90o
L(ω)= 20lg(ω) ; φ(ω)= -90o
L(ω)= -20lg(ω) ; φ(ω)= -90o
D là đáp án đúng
A2(ω) = P(ω) + Q(ω)
A2(ω) = P(ω) - Q(ω)
A2(ω) = P2(ω) + Q2(ω)
A2(ω) = P2(ω) – Q2(ω)
C là đáp án đúng
φ(ω) = arctg[P(ω).Q(ω)]
φ(ω) = arctg[P(ω)/Q(ω)]
φ(ω) = arctg[P(ω) - Q(ω)]
φ(ω) = arctg[Q(ω)/P(ω)]
D là đáp án đúng
Ổn định hơn
Có thời gian đáp ứng quá độ chậm
Có thời gian đáp ứng quá độ nhanh
Có băng thông tăng
B là đáp án đúng
Đường tròn có tâm (k/2, 0) bán kính k/2
Đường tròn có tâm (0, 0) bán kính k/2
Đường tròn có tâm (k/2, 0) bán kính (k/2)2
Đường tròn có tâm (0, k/2) bán kính k/2
A là đáp án đúng
Chỉ có một tín hiệu vào và một tín hiệu ra
Tín hiệu chỉ truyền đi một chiều
Quá trình động học của phần tử được mô tả bằng phương trình vi phân không quá bậc hai
Cả 3 đáp án trên
D là đáp án đúng
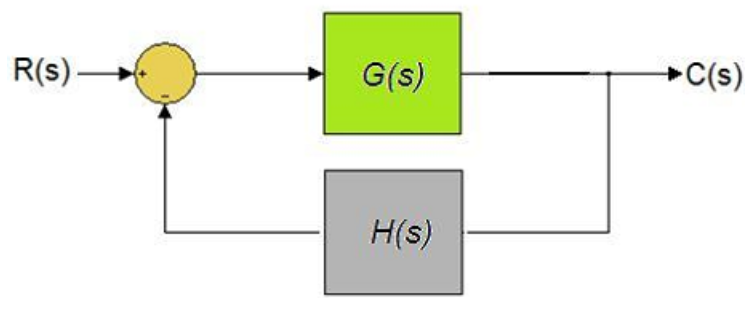
Biểu thức sai số xác lập cho hệ thống sau:
A là đáp án đúng
Khâu nguyên hàm, khâu tích phân
Khâu vi phân, khâu trễ, khâu nguyên hàm
Khâu tích phân, khâu trễ, khâu nguyên hàm
Khâu nguyên hàm,khâu tích phân, khâu vi phân và khâu trễ
D là đáp án đúng
Học thông minh hơn mỗi ngày
Xem toàn bộ 25 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
φ(ω-π) = -90o
φ(ω-π)= -45o
φ(ω-π) = 180o
φ(ω-π) = -180o
D là đáp án đúng
k(t) = k.δ(t)
k(t) = k.t
k(t) = k.1(t)
k(t) = k/δ(t)
A là đáp án đúng
arctg(T.ω)
tg(T.ω)
-tg(T.ω)
-arctg(T.ω)
D là đáp án đúng
Cho biết vị trí cân bằng ở biên giới ổn định trong hình sau:
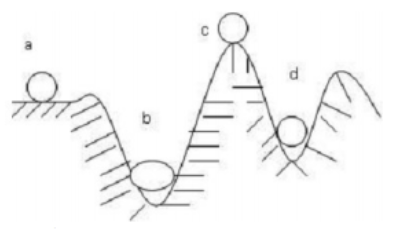
Vị trí a
Vị trí b
Vị trí c
Vị trí d
A là đáp án đúng
Phương trình đặc tính của hệ thống như hình vẽ là?
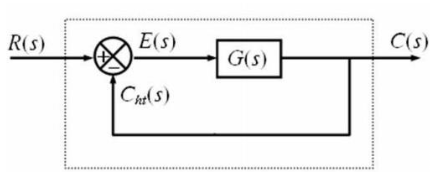
1+G(s) = 0
1-G(s) = 0
1+G(s).H(s) = 0
1-G(s).H(s) = 0
A là đáp án đúng
Phương trình đặc tính của hệ thống như hình vẽ là?
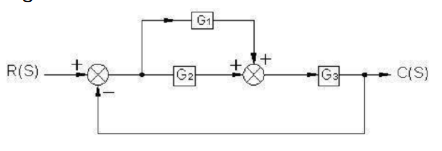
1+G1G3-G2G3 = 0
1+G1G3+G2G3 = 0
1-G2(G3 + G1) = 0
1-G2(G3 – G1) = 0
C là đáp án đúng
Phương trình đặc tính của hệ thống như hình vẽ là?
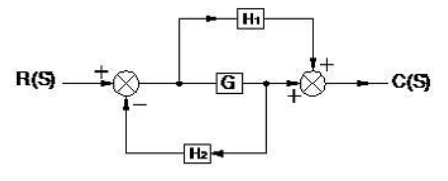
1+GH2 = 0
1-GH2 = 0
1+GH1 = 0
1-GH1 = 0
A là đáp án đúng
Phương trình đặc tính của hệ thống như hình vẽ là?
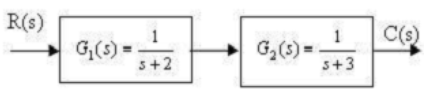
s2+5s+6 = 0
s2+5s-6 = 0
s2-5s+6 = 0
s2-5s-6 = 0
A là đáp án đúng
Đáp ứng biên độ M(ω)=K, đáp ứng pha φ(ω)=0
Đáp ứng biên độ M(ω)=K, đáp ứng pha φ(ω)=+90o
Đáp ứng biên độ M(ω)=K, không có đáp ứng pha
Đáp ứng biên độ M(ω)=K, đáp ứng pha φ(ω)= -90o
A là đáp án đúng
Bậc 1
Bậc 2
Bậc 3
Bậc 4
D là đáp án đúng
Đánh giá chất lượng của hệ thống
Thiết kế bộ điều khiển để hệ thống được thoả mãn các yêu cầu về chất lượng
Tìm đáp ứng và đánh giá chất lượng của hệ
Tìm đáp ứng của hệ thống
C là đáp án đúng
Phạm vi rộng nếu độ lệch ban đầu nhỏ
Phạm vi rộng nếu độ lệch ban đầu lớn
Phạm vi hẹp nếu độ lệch ban đầu lớn
Phạm vi hẹp nếu độ lệch ban đầu nhỏ
D là đáp án đúng
Tiêu chuẩn ổn định đại số Routh- Hurwitz, tiêu chuẩn ổn định tần số Mikhailov-Nyquist-Bode
Tiêu chuẩn ổn định tần số Mikhailov-Nyquist-Bode, phương pháp chia miền ổn định và phương pháp qũy đạo nghiệm số
Phương pháp chia miền ổn định và phương pháp qũy đạo nghiệm số, tiêu chuẩn ổn định đại số Routh- Hurwitz
Phương pháp chia miền ổn định và phương pháp qũy đạo nghiệm số, tiêu chuẩn ổn định đại số Routh- Hurwitz, tiêu chuẩn ổn định tần số Mikhailov-Nyquist-Bode
D là đáp án đúng
Phạm vi rộng nếu độ lệch ban đầu nhỏ
Phạm vi rộng nếu độ lệch ban đầu lớn
Phạm vi hẹp nếu độ lệch ban đầu lớn
Phạm vi hẹp nếu độ lệch ban đầu nhỏ
B là đáp án đúng
Hàm truyền vòng kín của hệ thống hồi tiếp âm là:
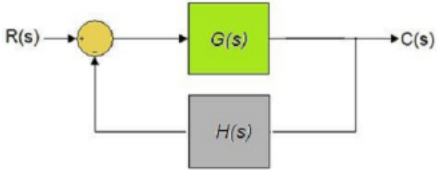
A là đáp án đúng
Cho biết có mấy vị trí cân bằng ổn định trong hình sau:
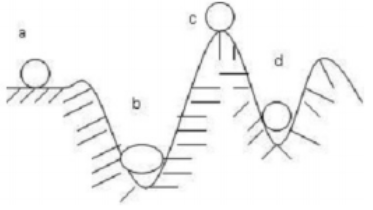
1
2
3
4
B là đáp án đúng
Bạn có thích hoạt động này không?
Hãy lưu hoặc chia sẻ nội dung này đến mọi người.
Gợi ý cho bạn

Ý tưởng của bạn, bài học của bạn
Tự thiết kế đề thi, bài giảng hoặc flashcard theo cách riêng.



Học liệu phổ biến Trắc nghiệm tổng hợp
Trắc nghiệm tổng hợp
Bài tập vừa sức, đúng lớp
Chọn nội dung phù hợp và tạo hoạt động cho lớp của bạn.