12 câu hỏi
Em đã biết muốn điều khiển robot thì cần phải viết chương trình. Một chương trình điều khiển robot có đặc điểm sau: Chương trình điều khiển phải thường xuyên chờ để thường xuyên tiếp nhận thông tin vào (tín hiệu thu được từ cảm biến, nút nấm…) và xử lý để điều khiển các cơ cấu chấp hành (động cơ, tay nâng…) và phụ kiện tiếp nhận điều khiển (còi, màn hình, ...) gần như tức thời, cho nên cấu trúc và thực hiện chương trình khác chương trình thực hiện trên máy tính.
Cấu trúc của chương trình thường có 2 khối lệnh: Khối lệnh thực hiện khi khởi động chương trình và chạy một lần; khối lệnh thực hiện lặp vô tận dùng để xử lý tín hiệu nhận từ bên ngoài.
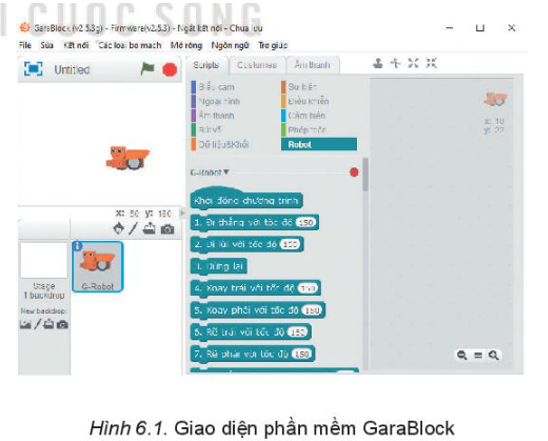
- Hình 6.1 là giao diện phần mềm GaraBlock lập trình điều khiển cho bảng mạch điều khiển G-Robot.
- Chúng ta sẽ thiết lập một chương trình đơng giản bằng cách kéo thả vào màn hình để tạo hai khối lệnh như Hình 6.2. Khối thứ nhất bao gồm các lệnh được thực hiện bốn lần phía sau khối lệnh khởi động khởi động chương trình. Khối thứ hai nằm trong vòng lặp vô tận.
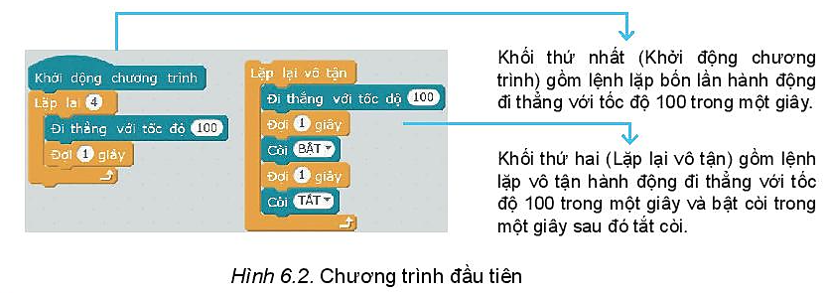
Trong chương trình ở Hình 6.2, nếu bỏ 5 câu lệnh nằm trong vòng lặp vô tận (trong khối lệnh thứ 2) ra ngoài vòng lặp vô tận thì chương trình sẽ chạy như sau: Chương trình sẽ thực hiện lần lượt 5 câu lệnh theo thứ tự từ trên xuống trong một lần duy nhất.
Các câu lệnh cần được thực hiện liên tục cho đến khi ngắt kết nối robot với nguồn pin nên phải đưa vào vòng lặp vô tận.
Cấu trúc chung của các chương trình điều khiển robot thương có 2 khối lệnh:
- Khởi động chương trình: Khối lệnh này thực hiện khi khởi động chương trình và chạy một lần.
- Lặp lại vô tận: Khối lệnh này thực hiện lặp vô tận dùng để xử lý tín hiệu nhận từ bên ngoài.
Nếu thay vòng lặp vô tận trong sơ đồ ở Hình 6.3 bằng vòng lặp hữu hạn thì chương trình không còn đúng nữa. Vì khối lệnh thực hiện lặp vô tận dùng để xử lý tín hiệu nhận từ bên ngoài từ cảm biến hoặc phụ kiện.
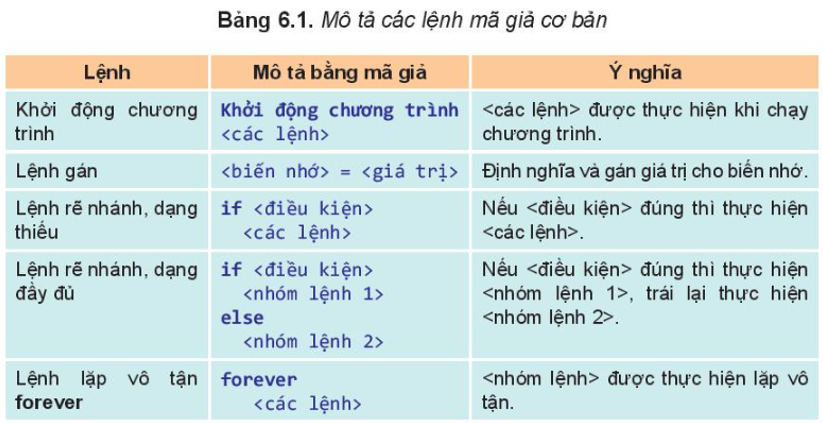
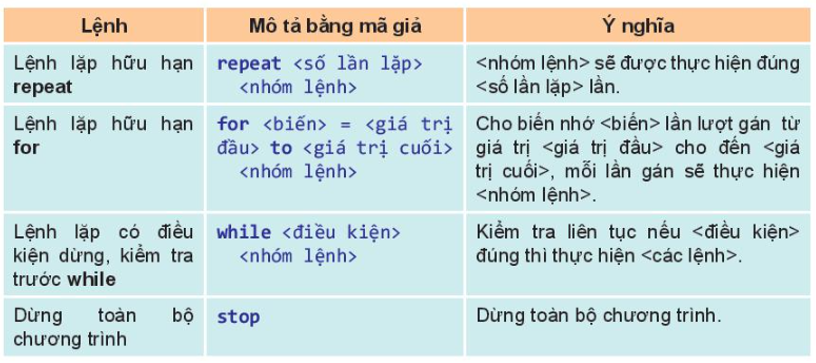
Để có thể mô tả chung chương trình điều khiển cho các hoạt động robot khác nhau chúng ta sẽ không sử dụng một ngôn ngữ lập trình cụ thể mà thiết lập một hệ thống mã giả đơn giản và dễ hiểu. Bảng 6.1 mô tả các lệnh mã giả cơ bản.
Học thông minh hơn mỗi ngày
Xem toàn bộ 12 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
Nhóm lệnh lặp vô tận phải đặt ở cuối chương trình vì sau lệnh lặp vô tận sẽ không có lệnh nào có thể thực hiện được nữa.
Chương trình có thể viết dưới dạng pseudocode như sau:
Khởi động chương trình
forever
Đi thẳng (100)
Đợi 1 giây
Xoay trái (100)
Đợi 0.5 giây.
Nếu thấy chương trình chạy chưa chính xác cần mở lại chương trình, dò lỗi, sửa lại chương trình và nạp lại vào robot để chạy thử tiếp.
Robot nhận tín hiệu từ bên ngoài thông qua các lệnh nhận tín hiệu cảm biến đặt trong nhóm lệnh lặp vô tận của chương trình.
Chương trình có thể viết dưới dạng pseudocode như sau:
Khởi động chương trình
repeat 3
Bật còi
Đợi 1 giây
Tắt còi
forever
Đi thẳng (100)
Đợi 1 giây
Đi lùi (100)
Đợi 2 giây
Bạn có thích hoạt động này không?
Ý kiến của bạn sẽ giúp chúng tôi đề xuất nội dung phù hợp hơn.