300+ câu trắc nghiệm Lập trình Matlab có đáp án - Phần 7
25 câu hỏi
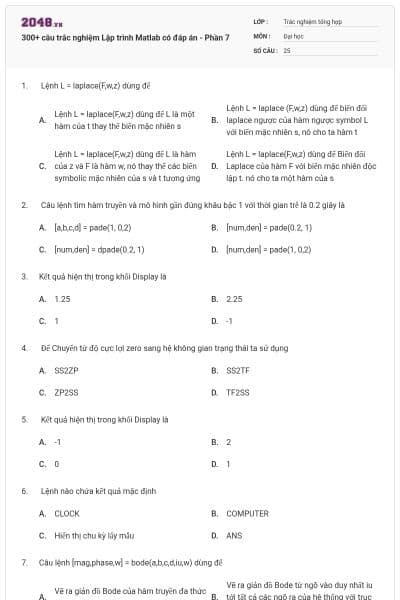
Lệnh L = laplace(F,w,z) dùng để
Lệnh L = laplace(F,w,z) dùng để L là một hàm của t thay thế biến mặc nhiên s
Lệnh L = laplace (F,w,z) dùng để biến đổi laplace ngược của hàm ngược symbol L với biến mặc nhiên s, nó cho ta hàm t
Lệnh L = laplace(F,w,z) dùng để L là hàm của z và F là hàm w, nó thay thế các biến symbolic mặc nhiên của s và t tương ứng
Lệnh L = laplace(F,w,z) dùng để Biến đổi Laplace của hàm F với biến mặc nhiên độc lập t. nó cho ta một hàm của s
Chọn đáp án C
Câu lệnh tìm hàm truyền và mô hình gần đúng khâu bậc 1 với thời gian trễ là 0.2 giây là
[a,b,c,d] = pade(1, 0,2)
[num,den] = pade(0.2, 1)
[num,den] = dpade(0.2, 1)
[num,den] = pade(1, 0,2)
Chọn đáp án B
Kết quả hiện thị trong khối Display là
1.25
2.25
1
-1
Chọn đáp án A
Để Chuyển từ độ cực lợi zero sang hệ không gian trạng thái ta sử dụng
SS2ZP
SS2TF
ZP2SS
TF2SS
Chọn đáp án C
Kết quả hiện thị trong khối Display là
-1
2
0
1
Chọn đáp án D
Lệnh nào chứa kết quả mặc định
CLOCK
COMPUTER
Hiển thị chu kỳ lấy mẫu
ANS
Chọn đáp án D
Câu lệnh [mag,phase,w] = bode(a,b,c,d,iu,w) dùng để
Vẽ ra giản đồ Bode của hàm truyền đa thức hệ liên tục
Vẽ ra giản đồ Bode từ ngõ vào duy nhất iu tới tất cả các ngõ ra của hệ thống với trục tần số được xác định tự động
Vẽ ra giản đồ Bode với vector tần số w do người sử dụng xác định
Vẽ ra chuỗi giản đồ Bode, mỗi giản đồ tương ứng với một ngõ vào của hệ không gian trạng thái liên tục
Chọn đáp án C

Học thông minh hơn mỗi ngày
Xem toàn bộ 25 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
Đoạn lệnh num = [2 -3.4 1.5]; den = [1 -1.6 0.8]; dstep(num,den) dùng để
Tìm đáp ứng thời gian của hệ bất biến
Vẽ đáp ứng nấc đơn vị của hệ gián đoạn
Vẽ đáp ứng nấc đơn vị của hệ liên tục
Tìm đáp ứng nấc đơn vị
Chọn đáp án b
Khối MUX
Dùng khuyếch đại tín hiệu đầu vào
Dùng tổng hợp các tín hiệu đầu vào thành một tín hiệu tổng ở đầu ra
Dùng tạo hằng số không phụ thuộc vào thời gian
Tách tín hiệu đầu vào thành nhiều tín hiệu ở đầu ra
Chọn đáp án B
Tính độ lợi DC của hệ thống có hàm truyền, sử dụng câu lệnh
num = [ 2 5 1]; den = [1 2 3]; k = ddcgain(num,den)
num = [ 2 5 1]; den = [1 2 3]; k = ddcgain(den,num)
num = [ 2 5 1]; den = [1 2 3]; k = dcgain(num,den)
num = [ 2 5 1]; den = [1 2 3]; k = dcgain(den,num)
Chọn đáp án C
Lệnh limit(F, x, a) dùng để
Tìm giới hạn của biểu thức F khi a tiến tới x
Tìm giới hạn của biểu thức F khi x tiến tới a
Tìm giới hạn trái và phải của F
Tìm giới hạn của biểu thức F với biến độc lập
Chọn đáp án B
Sơ đồ sau mô tả hệ thống có phương trình
2.x+x^2 +2 = 0
2.x+ sqrt(x)+2 = 0
2.x+x^2 = 2
2.x+ sqrt(x)=2
Chọn đáp án B
Để chuyển đổi hệ thống từ dạng độ lợi cực zero sang dạng hàm truyền ta sử dụng
TF2ZP
SS2ZP
TF2SS
ZP2TF
Chọn đáp án D
Kết quả hiện thị trong khối Display là
1
3
0
2
Chọn đáp án C
Để tạo ra mô hình ổn định ngẫu nhiên bậc n có một ngõ vào một ngõ ra ta sử dụng câu lệnh
[a,b,c,d] = rmodel(n,p,m)
[a,b,c,d] = rmodel(1)
[a,b,c,d] = rmodel(n)
[num,den] = rmodel(n,p)
Chọn đáp án C
Kết quả của đoạn lệnh sau: >> num1=[1 4];den1=[1 4];num2=[2 4];den2=[2 4];[num,den]=series(num1,den1,num2,den2)
num = 2 14 16 den = 2 12 12
num = 4 12 16 den = 2 3 16
num = 6 12 16 den = 2 10 16
num = 2 12 16 den = 2 12 16
Chọn đáp án D
Câu lệnh [ac,bc,cc,dc] = reg(a,b,c,d,K,L,sensors,known,controls) dùng để
Tạo ra khâu điều khiển/ khâu quan sát cho hệ liên tục
Tạo ra khâu điều khiển/ khâu quan sát gián đoạn sử dụng các cảm biến, các ngõ vào biết trước và các ngõ vào điều khiển đã được chỉ định
Tạo ra khâu điều khiển/ khâu quan sát cho hệ gián đoạn
Tạo ra khâu điều khiển/ khâu quan sát sử dụng các cảm biến được chỉ định trong vector sensors, ngõ vào biết trước được chỉ định bởi vector known và ngõ vào điều khiển được được chỉ định bởi vector controls
Chọn đáp án D
Câu lệnh [ae,be,ce,de] = estim(a,b,c,d,L) dùng để
Tạo ra khâu quan sát trạng thái dựa trên hệ thống liên tục:
Tạo ra khâu quan sát trạng thái gián đoạn sử dụng các ngõ vào cảm biến và ngõ vào biết trước được chỉ định trong vector sensors và known
Tạo ra khâu quan sát trạng thái của hệ gián đoạn
Tạo ra khâu quan sát trạng thái liên tục dùng các ngõ cảm biến được chỉ định trong vector sensors và các ngõ vào biết trước được chỉ định trong vector known
Chọn đáp án A
Để tạo mô hình gần đúng của khâu trễ thì sử dụng lệnh
PARALE
PADE
ORD2
SSSECLECT
Chọn đáp án B
Lệnh Nyquyst của hệ như hình vẽ, kết luận nào sau đây là đùng
Hệ vòng kín ổn định
Hệ vòng kín không ổn định
Không xác định
Hệ vòng kín ở biên ổn định
Chọn đáp án A
Để tìm tần số tự nhiên (Natural Frequencies) và hệ số tắt dần (Damping Factors) cho hệ rời rạc ta sử dụng câu lệnh
DCOVAR
COVAR
DDAMP
DAM
Chọn đáp án C
Lệnh FEEDBACK dùng để
Kết nối hồi tiếp hai hệ thống
Kết nối song song hai hệ thống
Kết nối hồi tiếp hai hệ thống phản hồi âm
Kết nối nối tiếp hai hệ thống
Chọn đáp án A
Câu lệnh [numc,denc]= cloop(num,den,sign) dùng để
Tạo ra mô hình không gian trạng thái của hệ vòng kín bằng cách hồi tiếp tất cả ngõ ra tới tất cả các ngõ vào.
Thực hiện hồi tiếp đơn vị với dấu được cho bởi tham số sign để tạo ra hệ thống vòng kín có hàm truyền đa thức
Hình thành hệ thống không gian trạng thái vòng kín có 1 đầu vào 1 đầu ra
Thực hiện hồi tiếp các ngõ ra được chỉ định trong vector outputs về ngõ vào được chỉ định rõ trong vector inputs để tạora mô hình không gian trạng thái của hệ vòng kín
Chọn đáp án B
Để tao ra đa thức từ các nghiệm được chỉ định
POLY
ZP2TF
RESIDUE
SS2ZP
Chọn đáp án A
Câu lệnh [ac,bc,cc,dc] = cloop(a,b,c,d,inputs,outputs) dùng để
Tạo ra mô hình không gian trạng thái của hệ vòng kín bằng cách hồi tiếp tất cả ngõ ra tới tất cả các ngõ vào.
Thực hiện hồi tiếp các ngõ ra được chỉ định trong vector outputs về ngõ vào được chỉ định rõ trong vector inputs để tạora mô hình không gian trạng thái của hệ vòng kín
Hình thành hệ thống không gian trạng thái vòng kín có 1 đầu vào 1 đầu ra
Thực hiện hồi tiếp đơn vị với dấu được cho bởi tham số sign để tạo ra hệ thống vòng kín có hàm truyền đa thức
Chọn đáp án B
Bạn có thích hoạt động này không?
Ý kiến của bạn sẽ giúp chúng tôi đề xuất nội dung phù hợp hơn.
Gợi ý cho bạn
Tài liệu phổ biến Trắc nghiệm tổng hợp
Tài liệu phổ biến Đại học