300+ câu trắc nghiệm Lập trình Matlab có đáp án - Phần 17
25 câu hỏi
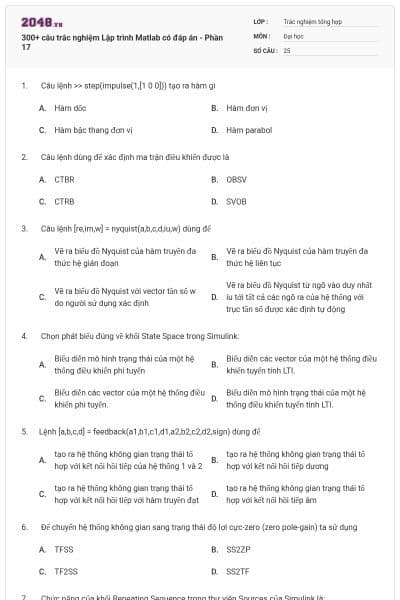
Câu lệnh >> step(impulse(1,[1 0 0])) tạo ra hàm gì
Hàm dốc
Hàm đơn vị
Hàm bậc thang đơn vị
Hàm parabol
Chọn đáp án D
Câu lệnh dùng để xác định ma trận điều khiển được là
CTBR
OBSV
CTRB
SVOB
Chọn đáp án C
Câu lệnh [re,im,w] = nyquist(a,b,c,d,iu,w) dùng để
Vẽ ra biểu đồ Nyquist của hàm truyền đa thức hệ gián đoạn
Vẽ ra biểu đồ Nyquist của hàm truyền đa thức hệ liên tục
Vẽ ra biểu đồ Nyquist với vector tần số w do người sử dụng xác định
Vẽ ra biểu đồ Nyquist từ ngõ vào duy nhất iu tới tất cả các ngõ ra của hệ thống với trục tần số được xác định tự động
Chọn đáp án C
Chọn phát biểu đúng về khối State Space trong Simulink:
Biểu diễn mô hình trạng thái của một hệ thống điều khiển phi tuyến
Biểu diễn các vector của một hệ thống điều khiển tuyến tính LTI.
Biểu diễn các vector của một hệ thống điều khiển phi tuyến.
Biểu diễn mô hình trạng thái của một hệ thống điều khiển tuyến tính LTI.
Chọn đáp án D
Lệnh [a,b,c,d] = feedback(a1,b1,c1,d1,a2,b2,c2,d2,sign) dùng để
tạo ra hệ thống không gian trạng thái tổ hợp với kết nối hồi tiếp của hệ thống 1 và 2
tạo ra hệ thống không gian trạng thái tổ hợp với kết nối hồi tiếp dương
tạo ra hệ thống không gian trạng thái tổ hợp với kết nối hồi tiếp với hàm truyền đạt
tạo ra hệ thống không gian trạng thái tổ hợp với kết nối hồi tiếp âm
Chọn đáp án A
Để chuyển hệ thống không gian sang trạng thái độ lợi cực-zero (zero pole-gain) ta sử dụng
TFSS
SS2ZP
TF2SS
SS2TF
Chọn đáp án B
Chức năng của khối Repeating Sequence trong thư viện Sources của Simulink là:
Tạo ra tín hiệu hình sin
Tạo ra chuỗi xung răng cưa
Tạo ra chuỗi xung chữ nhật
Tạo ra một tín hiệu tuần hoàn bất kỳ
Chọn đáp án D

Học thông minh hơn mỗi ngày
Xem toàn bộ 25 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
Xét hệ không gian trạng thái (a,b,c,d) có 5 ngõ ra và 4 ngõ vào. Để chọn hệ thống phụ có ngõ vào 1, 2 và ngõ ra 2,3,4 ta thực hiện các lệnh
inputs = [1 2]; outputs = [2 3 4]; [ae,be,ce,de] = ssselect(a,b,c,d,inputs,outputs)
inputs = [1 2]; outputs = [2 3 4]; [ae,be,ce,de] = select(a,b,c,d,outputs, inputs)
inputs = [1 2]; outputs = [2 3 4]; [ae,be,ce,de] = select(a,b,c,d,inputs,outputs)
inputs = [1 2]; outputs = [2 3 4]; [ae,be,ce,de] = ssselect(a,b,c,d,outputs, inputs)
Chọn đáp án A
Chức năng của khối Puse Generator trong thư viện Sources của Simulink là:
Tạo ra chuỗi xung chữ nhật
Tạo ra các dạng tín hiệu kích thích hình sin
Tạo ra các dạng tín hiệu kích thích răng cưa
Tạo ra các dạng tín hiệu kích thích xung vuông
Chọn đáp án A
Câu lệnh [re,im,w] = dnyquist(num,den,Ts) dùng để
Vẽ ra biểu đồ Nyquist với vector tần số w do người sử dụng xác định
Vẽ ra biểu đồ Nyquist của hàm truyền đa thức hệ gián đoạn
Vẽ ra biểu đồ Nyquist từ ngõ vào duy nhất iu tới tất cả các ngõ ra của hệ thống với trục tần số được xác định tự động
Vẽ ra chuỗi biểu đồ Nyquist, mỗi đồ thị ứng vời mối quan hệ giữa một ngõ vào và một ngõ ra của hệ không gian trạng thái gián đoạn
Chọn đáp án B
Lệnh nào sau đây được dùng để hiển thị giá trị của biến x.
display(x)p
vardisp(x)
disp(x)
Dispx
Chọn đáp án C
Câu lệnh [z,p,k]=tf2zp([1 2],[1 6]) kết quả là
z=2; p=6; k=1
z=2; p=-6; k=1
z=-2; p=-6; k=1
z=2; p=6; k=0
Chọn đáp án C
Để xóa các ngõ vào ra của một hệ phương trình trạng thái của hệ thống không gian trạng thái sử dụng lệnh nào sau đây
delete
ssdelete
ssselect
adddelete
Chọn đáp án B
Thời điểm bắt đầu của tín hiệu hàm Ramp được xác định
Do người dùng xác định
t>1
t<1
</1
t = 0
Chọn đáp án A
Chọn kết quả đúng của đoạn chương trình m – File sau: clearm = 1; n = 2;A = [m 1/n; n 1/(m+1)];B = [1 2; m n];C = [1; 2];D = det(A)*rank(size(B))*rank(C);E = 1/(D^2)
4
0.25
2
Báo lỗi
Chọn đáp án A
Kết quả đoạn lệnh sau >>a = [1:3]' ;>> size(a)
3 1
1 3
31
Báo lỗi
Chọn đáp án A
Lệnh nào sau đây dùng để chuyển đổi từ hệ phương trình trạng thái đạt sang hàm truyền đạt
tf2ss(num,dem)
ss2tf(A,B,C,D)
tf2ss(num,den)
tf(num,den)
Chọn đáp án B
Thông thường, kết quả của các biến được gán cho:
ans
=
variable
global
Chọn đáp án A
Câu lệnh DINITIAL
Tìm đáp ứng điều kiện ban đầu của hệ tuyến tính
Tìm đáp ứng điều kiện ban đầu của hệ phi tuyến
Tìm đáp ứng điều kiện ban đầu của hệ gián đoạn
Tìm đáp ứng điều kiện ban đầu của hệ liên tục
Chọn đáp án C
Lệnh FEEDBACK dùng để
Kết nối nối tiếp hai hệ thống
Kết nối hồi tiếp hai hệ thống phản hồi âm
Kết nối hồi tiếp hai hệ thống
Kết nối song song hai hệ thống
Chọn đáp án C
Câu lệnh "pzmap(sys)" trong Matlab được sử dụng để
Vẽ đồ thị đáp ứng bước của hệ thống
Vẽ sơ đồ cực – không (pole-zero map) của hệ thống
Chuyển đổi từ mô hình trạng thái sang hàm truyền
Tính các giá trị ổn định của hệ thống
a
Giá trị hằng số được cung cấp của khối constant được xác định như thế nào
1
Do người dùng định nghĩa
Cố định
0
Chọn đáp án B
Trong Simulink, khối "Gain" được sử dụng để
Tích phân tín hiệu vào
Nhân tín hiệu với một hằng số
Chuyển đổi tín hiệu số thành tín hiệu liên tục
Phát sinh tín hiệu ngẫu nhiên
Chọn đáp án B
Hệ có độ dự trữ biên (Gm = 0 dB).Độ dự trữ pha (Pm = 0 độ). cho ta biết
Không xác định
Hệ vòng kín không ổn định
Hệ vòng kín ổn định
Hệ vòng kín ở biên ổn định
Chọn đáp án B
Câu lệnh "[num,den] = ss2tf(A,B,C,D)" trong Matlab được sử dụng để
Chuyển mô hình trạng thái sang hàm truyền
Chuyển hàm truyền sang mô hình trạng thái
Tính số mũ của các cực hệ thống
Xác định đáp ứng tần số của hệ thống
Chọn đáp án A
Bạn có thích hoạt động này không?
Ý kiến của bạn sẽ giúp chúng tôi đề xuất nội dung phù hợp hơn.
Gợi ý cho bạn
Tài liệu phổ biến Trắc nghiệm tổng hợp
Tài liệu phổ biến Đại học