300+ câu trắc nghiệm Lập trình Matlab có đáp án - Phần 6
23 câu hỏi
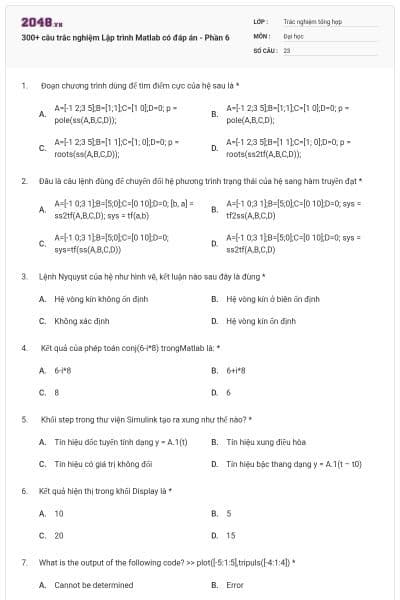
A=[-1 2;3 5];B=[1;1];C=[1 0];D=0; p = pole(ss(A,B,C,D));
A=[-1 2;3 5];B=[1;1];C=[1 0];D=0; p = pole(A,B,C,D);
A=[-1 2;3 5];B=[1 1];C=[1; 0];D=0; p = roots(ss(A,B,C,D));
A=[-1 2;3 5];B=[1 1];C=[1; 0];D=0; p = roots(ss2tf(A,B,C,D));
Chọn đáp án A
A=[-1 0;3 1];B=[5;0];C=[0 10];D=0; [b, a] = ss2tf(A,B,C,D); sys = tf(a,b)
A=[-1 0;3 1];B=[5;0];C=[0 10];D=0; sys = tf2ss(A,B,C,D)
A=[-1 0;3 1];B=[5;0];C=[0 10];D=0; sys=tf(ss(A,B,C,D))
A=[-1 0;3 1];B=[5;0];C=[0 10];D=0; sys = ss2tf(A,B,C,D)
Chọn đáp án C
Hệ vòng kín không ổn định
Hệ vòng kín ở biên ổn định
Không xác định
Hệ vòng kín ổn định
Chọn đáp án A
6-i*8
6+i*8
8
6
Chọn đáp án A
Tín hiệu dốc tuyến tính dạng y = A.1(t)
Tín hiệu xung điều hòa
Tín hiệu có giá trị không đổi
Tín hiệu bậc thang dạng y = A.1(t – t0)
Chọn đáp án D
10
5
20
15
Chọn đáp án D
Cannot be determined
Error
Generates a sawtooth signal
Generates a triangular pulse signal
Chọn đáp án B
Tạo ra khâu quan sát trạng thái liên tục dùng các ngõ cảm biến được chỉ định trong vector sensors và các ngõ vào biết trước được chỉ định trong vector known
Tạo ra khâu quan sát trạng thái của hệ gián đoạn
Tạo ra khâu quan sát trạng thái dựa trên hệ thống liên tục:
Tạo ra khâu quan sát trạng thái gián đoạn sử dụng các ngõ vào cảm biến và ngõ vào biết trước được chỉ định trong vector sensors và known
Chọn đáp án C
tf(num,den)
ss(A,B,C,D)
zpk(1,1,1)
zpk(z,p,k)
Chọn đáp án D

Học thông minh hơn mỗi ngày
Xem toàn bộ 23 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
Nghiệm cực của hệ
Ma trận của hệ phương trình trạng thái
Phương trình vi phân của hệ
Hàm truyền đạt của hệ
Chọn đáp án B
Lấy độ lớn của số phức x
Lấy góc pha của số phức x
Lấy phần ảo của số phức x
Lấy phần thực của số phức x
Chọn đáp án D
label('Thoi gian, s'), label('Dien ap, V')
ylabel('Thoi gian, s'), xlabel('Dien ap, V')
plot('Thoi gian, s'), plot('Dien ap, V')
xlabel('Thoi gian, s'), ylabel('Dien ap, V')
Chọn đáp án D
Chỉ nhập vào giá trị các ma trận và vector A, B, C, D.
Báo lỗi
Chuyển đổi từ hệ phương trình trạng thái của đối tượng sang hàm truyền đạt
Là hàm truyền đạt của đối tượng I
Chọn đáp án D
Khai báo hàm truyền đạt và tìm các tham số ổn định cho đối tượng
Khai báo hàm truyền đạt và tìm đáp ứng đối với một tần số phức.
Vẽ đồ thị Bode của đối tượng điều khiển với dự trữ biên Gm và dự trữ pha Pm.
Khai báo hàm truyền đạt và vẽ đồ thị Nyquist của đối tượng điều khiển
Chọn đáp án C
3
4
34
5
Chọn đáp án D
Hình hàm truyền đạt vòng kín phản hồi dương
Hình thành hệ thống không gian trạng thái vòng kín phản hồi âm
Hình hàm truyền đạt vòng kín phản hồi âm
Hình thành hệ thống không gian trạng thái vòng phản hồi dương
Chọn đáp án C
Tìm giới hạn của biểu thức F khi a tiến tới x
Tìm giới hạn của biểu thức F với biến độc lập
Tìm giới hạn trái và phải của F
Tìm giới hạn của biểu thức F khi x tiến tới a
Chọn đáp án C
[num,den] = epade(3, 0,1)
[num,den] = pade(0.1, 3)
[a,b,c,d] = dpade(1, 0,2)
[num,den] = dpade(0.1, 3)
Chọn đáp án B
Báo lỗi
4
0.25
2
Chọn đáp án B
Đáp ứng không ổn định
Đáp ứng ổn định tiệm cận
Không thể xác định
Đáp ứng ổn định
Chọn đáp án A
dram()
damp[num,den]
damp()
damping{}
Chọn đáp án C
Biểu diễn mô hình trạng thái của một hệ thống điều khiển tuyến tính LTI.
Biểu diễn các vector của một hệ thống điều khiển phi tuyến
Biểu diễn các vector của một hệ thống điều khiển tuyến tính LTI
Biểu diễn mô hình trạng thái của một hệ thống điều khiển phi tuyến
Chọn đáp án A
0<1
</1
Mặc định 0
Do người dùng cài đặt
t>1
Chọn đáp án C
Bạn có thích hoạt động này không?
Hãy lưu hoặc chia sẻ nội dung này đến mọi người.
Gợi ý cho bạn

Ý tưởng của bạn, bài học của bạn
Tự thiết kế đề thi, bài giảng hoặc flashcard theo cách riêng.


Học liệu phổ biến Trắc nghiệm tổng hợp
Trắc nghiệm tổng hợp
Bài tập vừa sức, đúng lớp
Chọn nội dung phù hợp và tạo hoạt động cho lớp của bạn.










