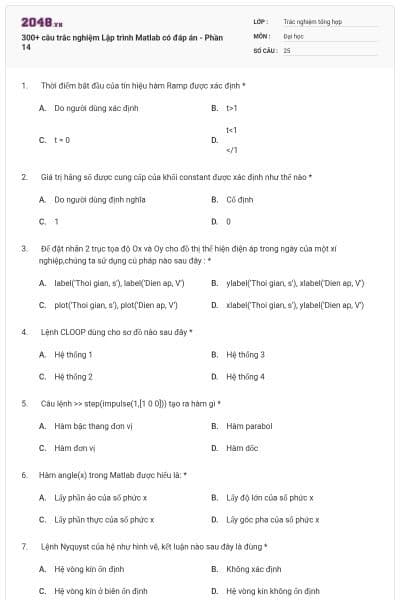
300+ câu trắc nghiệm Lập trình Matlab có đáp án - Phần 14
25 câu hỏi
Do người dùng xác định
t>1
t = 0
t<1
</1
Chọn đáp án A
Do người dùng định nghĩa
Cố định
1
0
Chọn đáp án A
label('Thoi gian, s'), label('Dien ap, V')
ylabel('Thoi gian, s'), xlabel('Dien ap, V')
plot('Thoi gian, s'), plot('Dien ap, V')
xlabel('Thoi gian, s'), ylabel('Dien ap, V')
Chọn đáp án D
Hệ thống 1
Hệ thống 3
Hệ thống 2
Hệ thống 4
Chọn đáp án D
Hàm bậc thang đơn vị
Hàm parabol
Hàm đơn vị
Hàm dốc
Chọn đáp án B
Lấy phần ảo của số phức x
Lấy độ lớn của số phức x
Lấy phần thực của số phức x
Lấy góc pha của số phức x
Chọn đáp án D
Hệ vòng kín ổn định
Không xác định
Hệ vòng kín ở biên ổn định
Hệ vòng kín không ổn định
Chọn đáp án D
ss([1 2 1;-1 0 2;2 1 3],[1 0 2],[2 0 0],[]);bode(sys);
sys= ss([1 2 1;-1 0 2;2 1 3],[1;0;2],[2 0 0],[]);bode(sys);
ss([1 2 1;-1 0 2;2 1 3],[1 0 2],[2; 0; 0],[]);bode(sys);
G(s)= ss([1 2 1;-1 0 2;2 1 3],[1;0;2],[2 0 0],[]);bode(G(s));
Chọn đáp án B
Đồ thị có màu đen
Đồ thị có màu xanh
Đồ thị có màu đỏ
Đồ thị có đường nét là đường -------
Chọn đáp án B

Học thông minh hơn mỗi ngày
Xem toàn bộ 25 câu hỏi và nhiều hơn nữa với tài khoản miễn phí
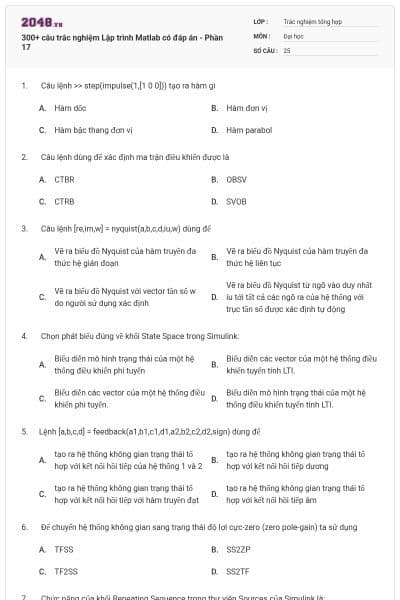
TF2SS
TFSS
SSTF
SS2TF
Chọn đáp án D
Hình thành hệ thống không gian trạng thái vòng kín có 1 đầu vào 1 đầu ra
Thực hiện hồi tiếp đơn vị với dấu được cho bởi tham số sign để tạo ra hệ thống vòng kín có hàm truyền đa thức
Tạo ra mô hình không gian trạng thái của hệ vòng kín bằng cách hồi tiếp tất cả ngõ ra tới tất cả các ngõ vào.
Thực hiện hồi tiếp các ngõ ra được chỉ định trong vector outputs về ngõ vào được chỉ định rõ trong vector inputs để tạora mô hình không gian trạng thái của hệ vòng kín
Chọn đáp án D
1 3
Báo lỗi
3 1
31
Chọn đáp án C
[ar,br,cr,dr] = ssdelete(a,b,c,d,2,4)
[ar,br,cr,dr] = ssdelete(a,b,c,d,[],[].(4,2)
[ar,br,cr,dr] = ssdelete(a,b,c,d,[],[].(2,4)
Tùy chọn 4
Chọn đáp án C
Hệ vòng kín không ổn định
Hệ vòng kín ổn định
Hệ vòng kín ở biên ổn định
Không xác định
Chọn đáp án A
sys = tf([1 -1 2020], [2 3 1]);nyquist(sys);
G(s)= tf([2 3 1],[1 0 -1 2020]);nyquist(G(s));
sys = tf([2 3 1],[1 0 -1 2020]);nyquist(sys);
sys = tf([2 3 1],[1 -1 2020]);nyquist(sys);
Chọn đáp án D
có nhiệm vụ lấy số liệu từ cửa sổ MATLAB Workspace để cung cấp cho mô hình SIMULINK
để tạo tín hiệu hình sin cho cả hai loại mô hình : liên tục và gián đoạn
cho phép tạo nên một tín hiệu tuần hoàn tùy ý
tạo ra các dạng tín hiệu kích thích khác nhau, ví dụ hình sin, răng cưa
Chọn đáp án A
z=Tzero(sys)
z=Tzero(a,b,c,d)
[z,gain]=tzero(sys)
[z,gain]=tzero(a,b,c,d)
Chọn đáp án B
5 1
5
1
1 5
Chọn đáp án C
10
1
20
5
Chọn đáp án A
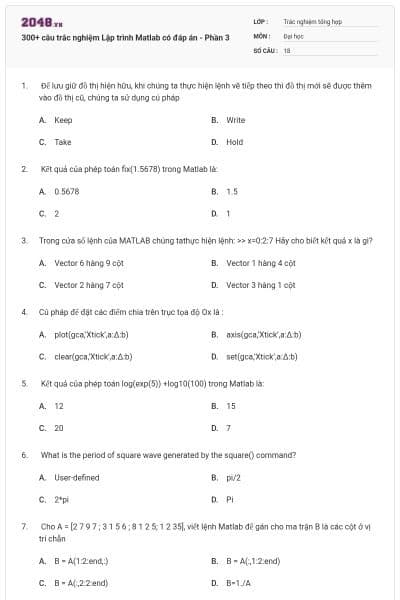
Vector 1 hàng 4 cột
Vector 3 hàng 1 cột
Vector 2 hàng 7 cột
Vector 6 hàng 9 cột
Chọn đáp án A
[a,b,c,d] = dmodel(n,m,)
[a,b,c,d] = rmodel(n)
[a,b,c,d] = dmodel(n)
[a,b,c,d] = rmodel(n,,m,p)
Chọn đáp án C
Tạo ra mô hình trạng thái SISO bậc n xấp xỉ thời gian trễ 0,5 giây.
Tạo ra hàm truyền đa thức gần thời gian trễ nhất = 0,5 giây của hệ MIMO
Tạo ra hàm truyền đa thức gần thời gian trễ nhất = 0,5 giây của hệ SISO
Tạo ra mô hình trạng thái MIMO bậc n xấp xỉ thời gian trễ 0,5 giây.
Chọn đáp án A
[mag,phase,w]=bode(num,den)
[mag,w,phase]=bode(num,den)
[mag,phase,w]=bode(a,b,c,d)
[mag,w,phase]=bode(a,b,c,d)
Chọn đáp án C
nghịch lưu băm xung nguồn áp
cầu chỉnh lưu 6 xung
nghịch lưu nguồn dòng
nghịch lưu nguồn áp
Chọn đáp án C
s= 1+2+3+ . . . +10
s= 1+2+3+ . . . +i
s= 1+2+3+ . . . +s
s= 1+2+3+ . . . + 100
Chọn đáp án A
Bạn có thích hoạt động này không?
Hãy lưu hoặc chia sẻ nội dung này đến mọi người.
Gợi ý cho bạn

Ý tưởng của bạn, bài học của bạn
Tự thiết kế đề thi, bài giảng hoặc flashcard theo cách riêng.


Học liệu phổ biến Trắc nghiệm tổng hợp
Trắc nghiệm tổng hợp
Bài tập vừa sức, đúng lớp
Chọn nội dung phù hợp và tạo hoạt động cho lớp của bạn.










